EN

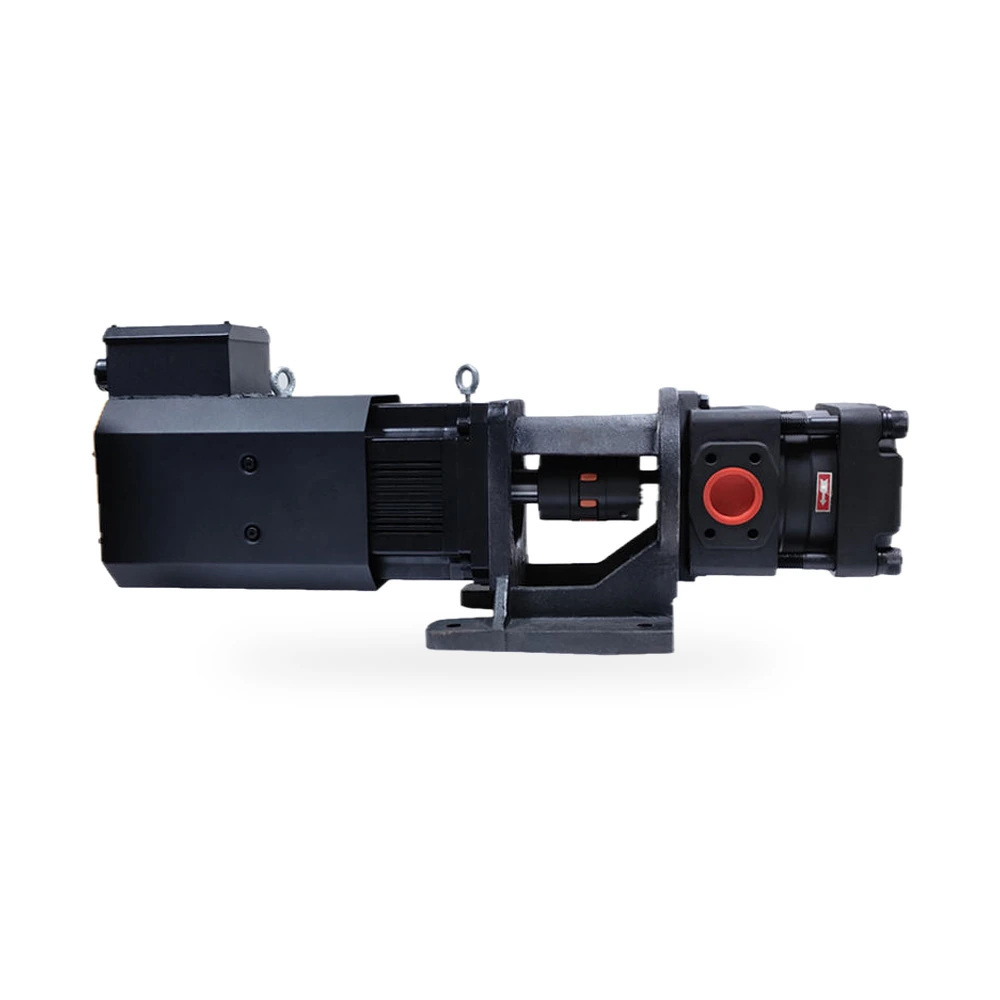
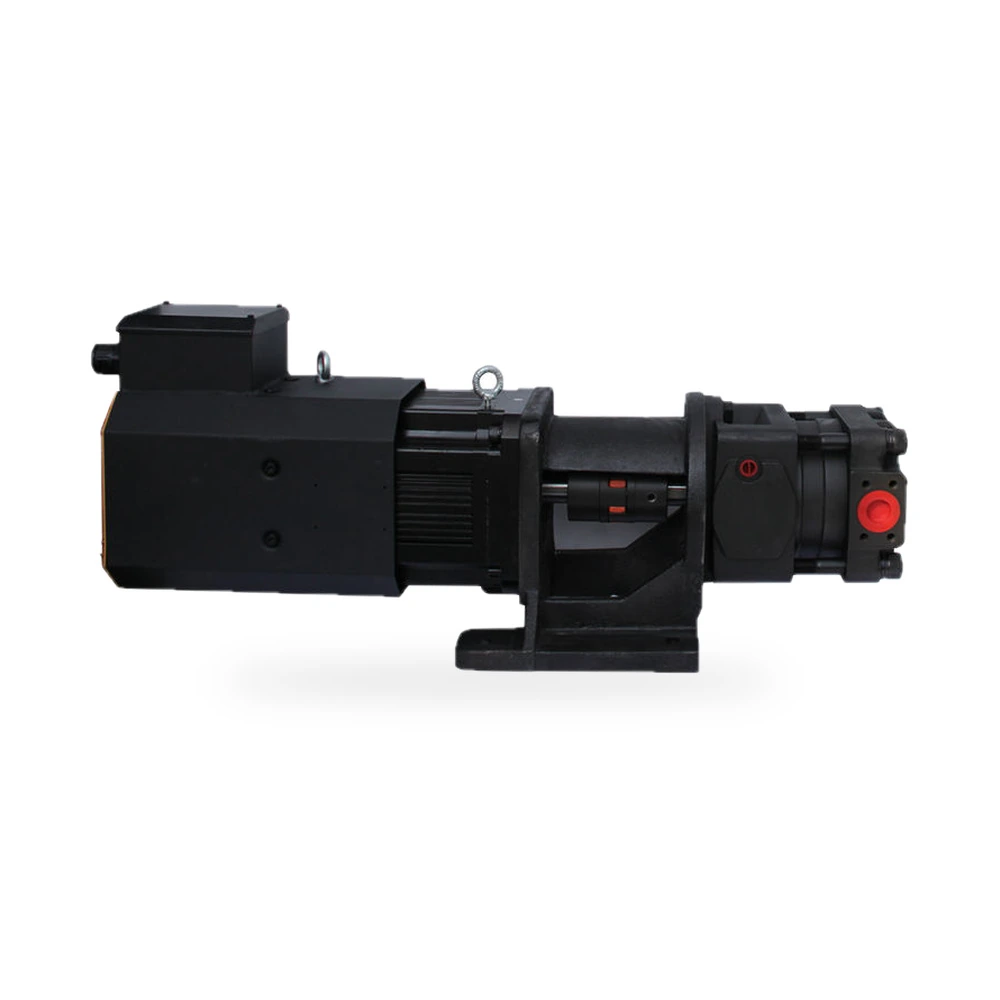
ဆာဗိုစနစ်များသည် လုပ်ငန်းခွင်အလိုအလျောက်စနစ်များအတွက် အစီအစဥ်ဖေးမော်ဒူးလုပ်နိုင်ပြီး ထပ်ခါထပ်ခါအတိအကျရရှိစေသည့် လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းနည်းများဖြစ်ကြသည်။ ယင်းစနစ်များသည် ဆာဗိုဒရိုက်၊ ဆာဗိုမော်တာနှင့် နေရာသတ်မှတ်မှုအတိအကျဖေးမော်ဒူးပေးသည့်ကိရိယာတို့ကို တွဲဖက်အသုံးပြုကြသည်။ ဖွင့်လှစ်ထားသည့် ဒရိုက်များနှင့်မတူဘဲ ဆာဗိုစနစ်များသည် မော်တာ၏ လက်တွေ့နေရာကို အမိန့်ပေးထားသည့် ပရိုဖိုင်လ်နှင့် အမြဲတမ်းနှိုင်းယှဉ်ပြီး အချိန်နှင့်တစ်ပါတည်း ဒရိုက်ထွက်ပေါက်ကို ပြင်ဆင်ပေးသည်။ ဤပြောင်းလဲမှုများကို အခြေခံသည့် အသုံးပြုမှုအဆင့်များသည် CNC စက်ကူးသန်းများ၊ ရိုဘော့ခ်အာမ်များ၊ ပစ္စည်းရွေးချယ်မှုနှင့် နေရာချမှုစက်များ၊ ဟိုက်ဒရောလစ်ဖိအားပေးသည့် စက်များနှင့် လှုပ်ရှားမှုအတိအကျမှုသည် ထုတ်လုပ်မှုအရည်အသွေးကို တိုက်ရိုက်သက်ရောက်စေသည့် ထုတ်လုပ်မှုလုပ်ငန်းများအတွက် မရှိမဖြစ်ဖြစ်စေသည်။