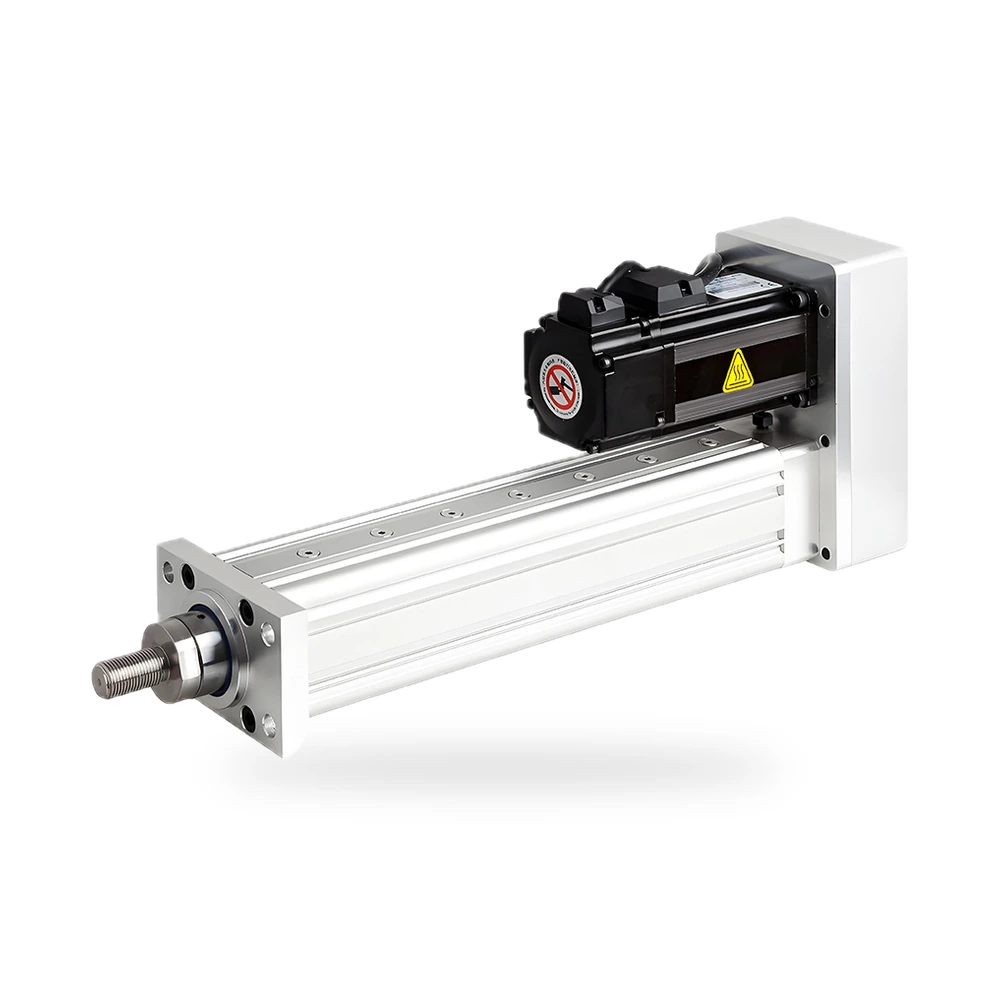
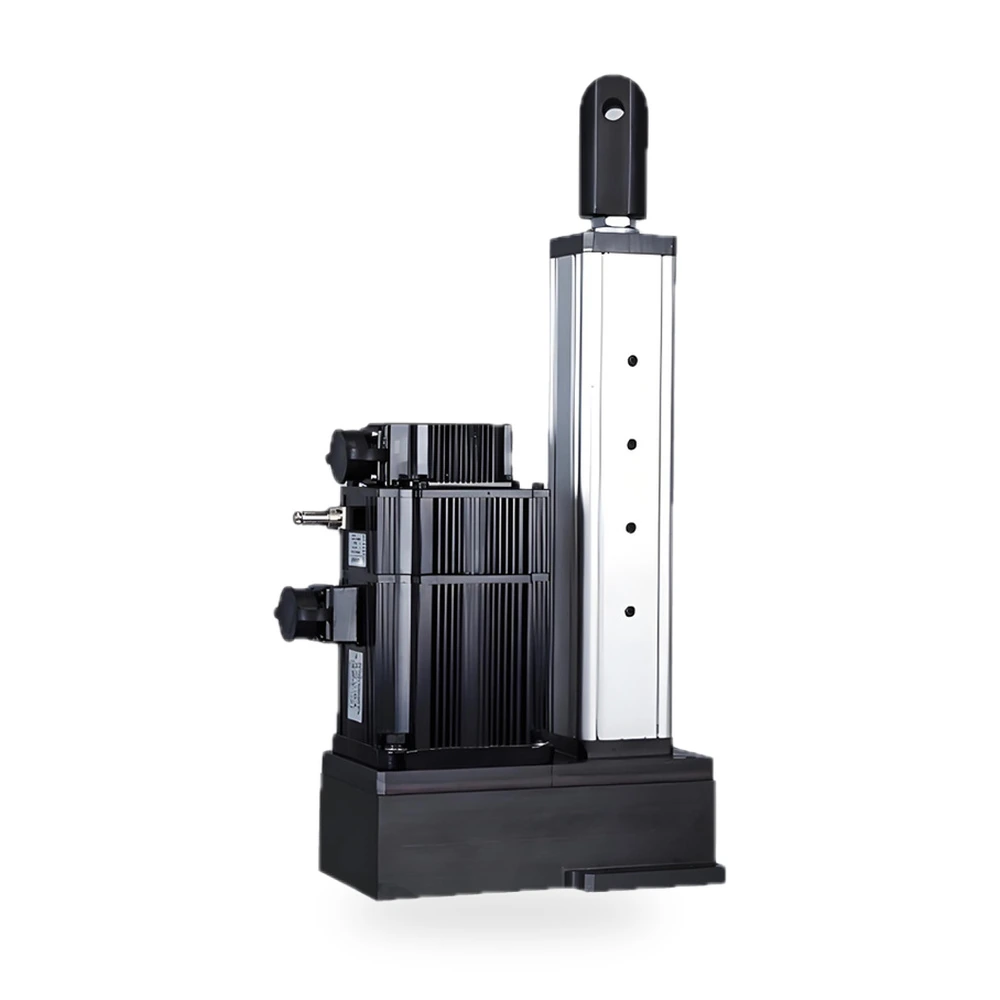
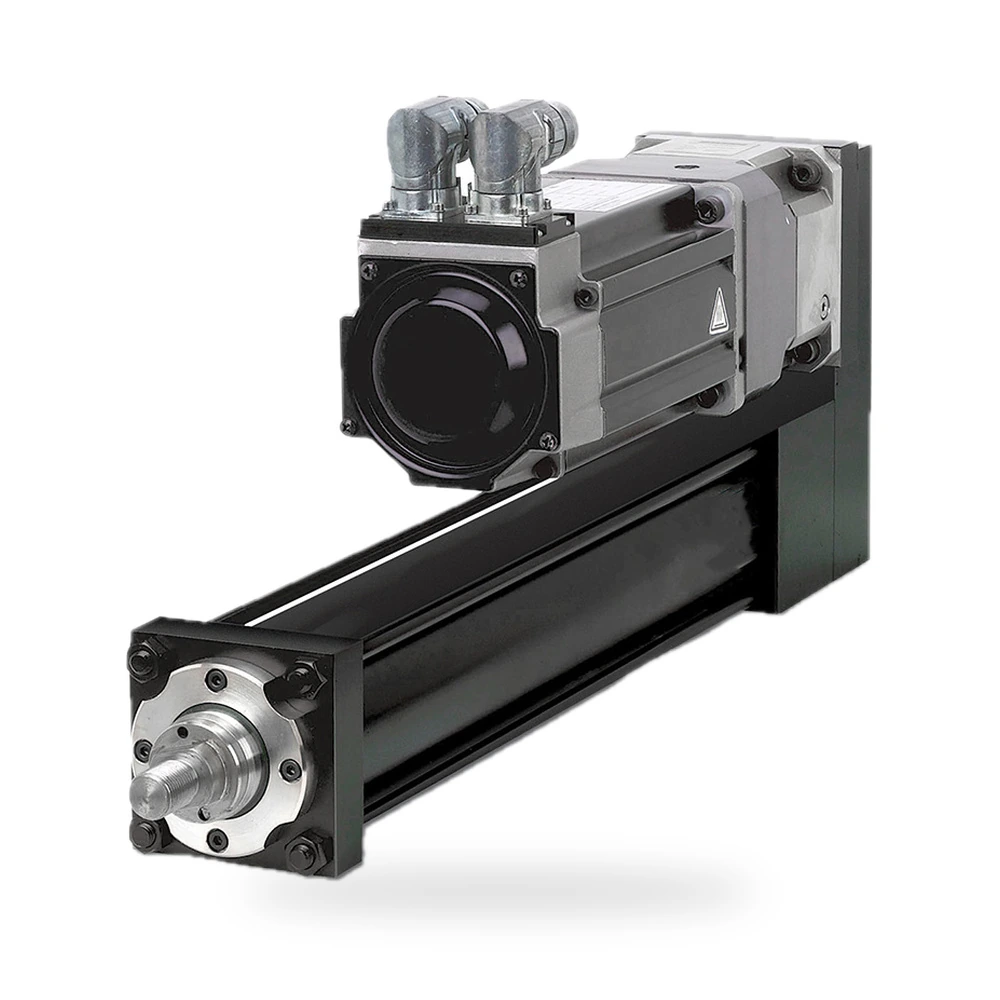
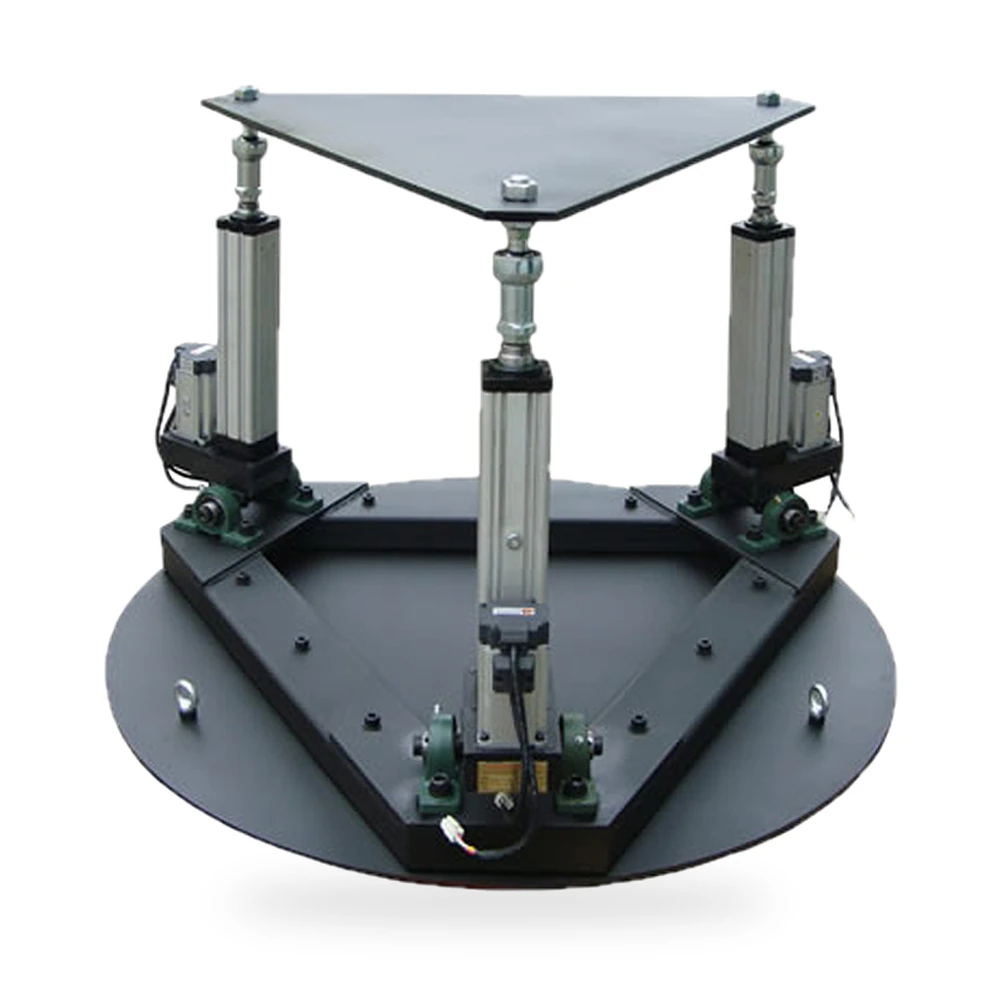
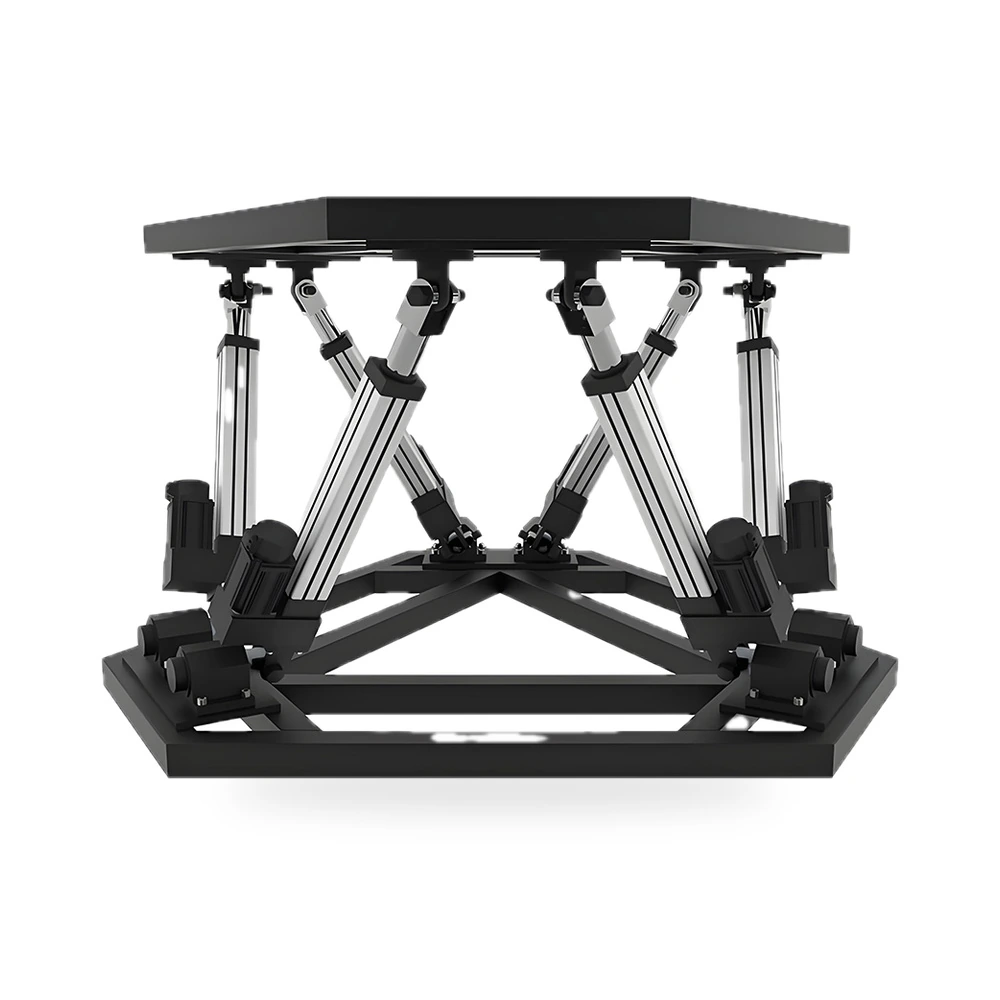
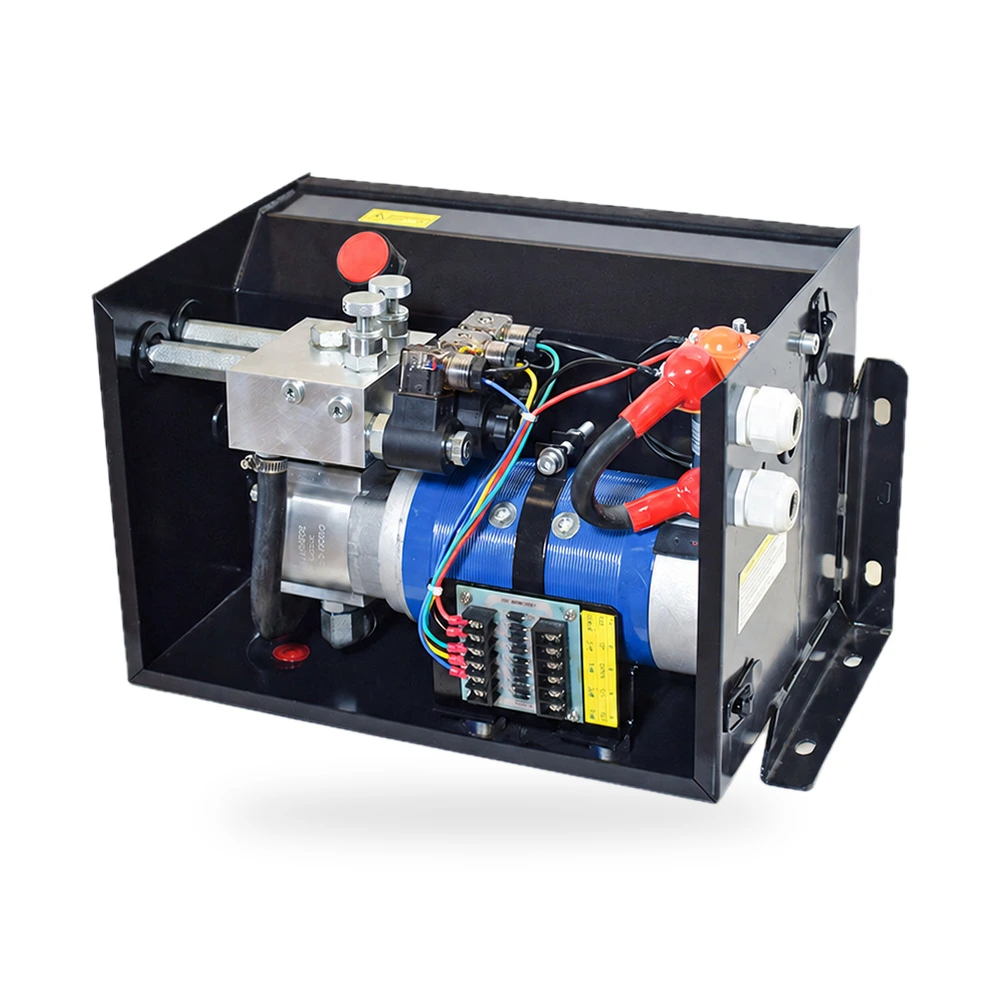
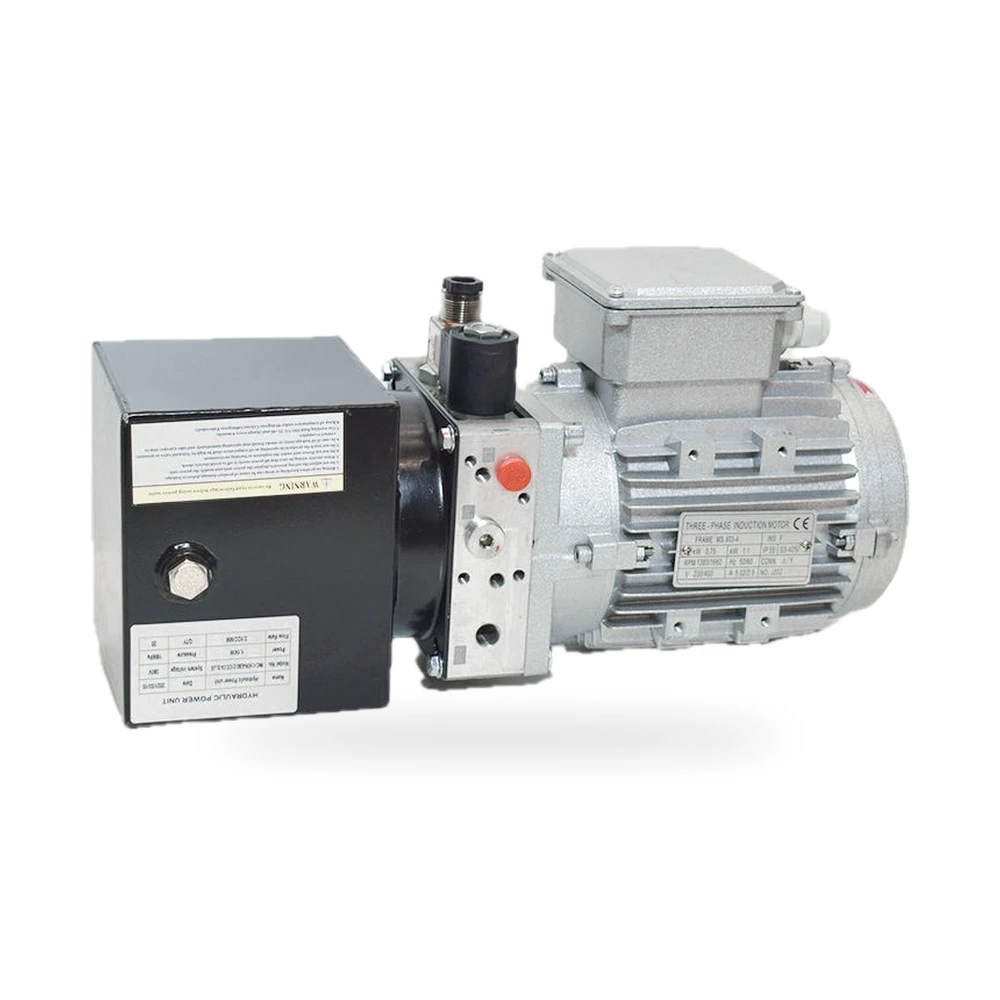
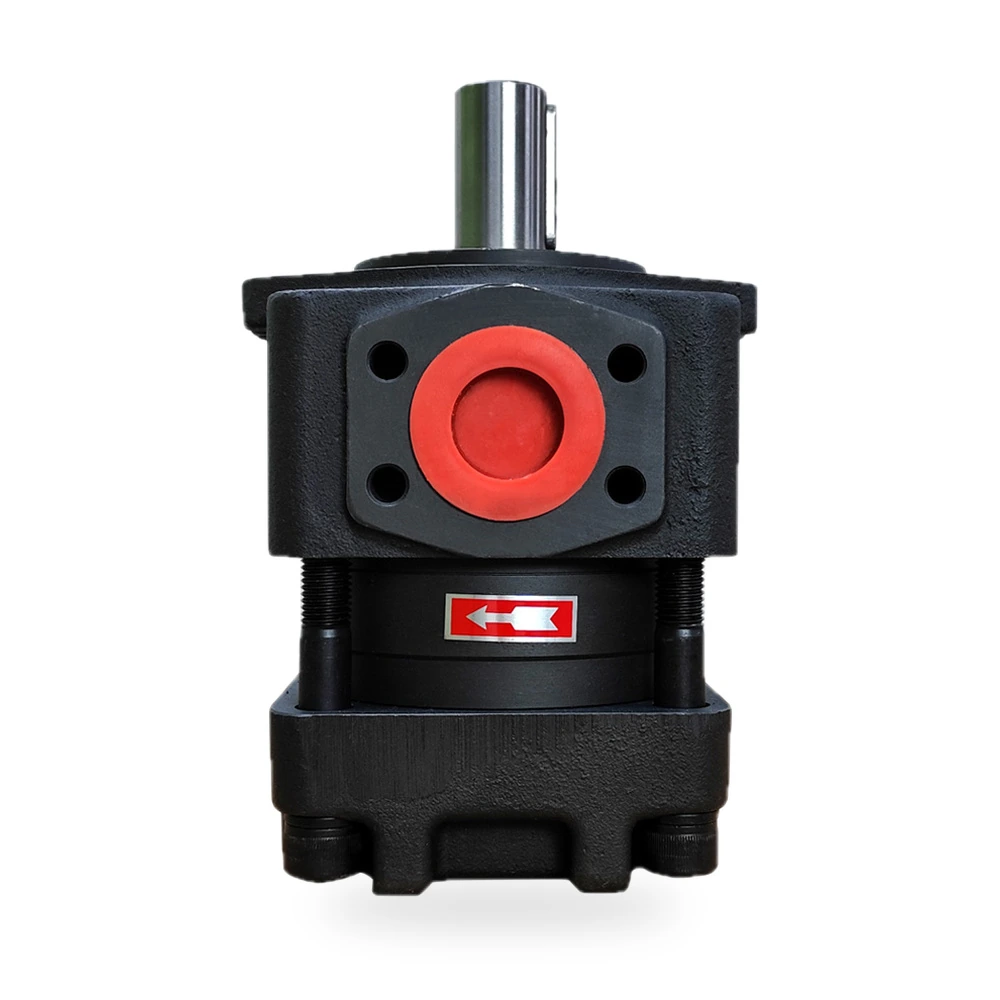
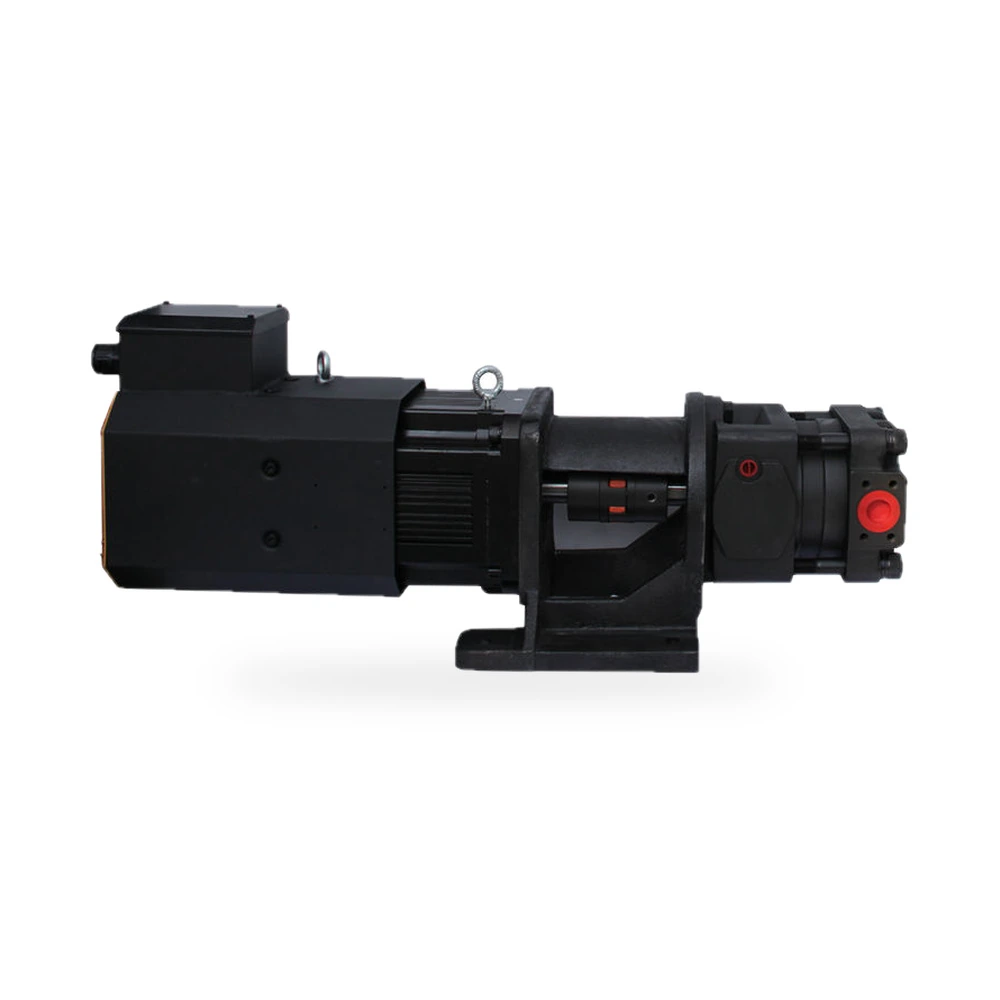
Platform gerak linier servo 6 DOF ini disajikan sebagai solusi tipe re-entry dengan posisioning presisi tinggi dan respons cepat dalam judul sumbernya. Konstruksi baja tahan karat dan tenaga hidrolik juga disebutkan, sedangkan bidang struktur mengklasifikasikan produk sebagai silinder digital standar.
Data penggerak yang dipublikasikan terdiri atas motor 0,4 kW, kecepatan motor 3000 rpm, pitch ulir 10 mm, dan kecepatan nominal 100 mm/detik. Komponen inti yang tercantum dalam daftar sumber meliputi PLC, mesin, bantalan, kotak roda gigi, motor, bejana bertekanan, dan roda gigi. Detail-detail ini mendukung tinjauan awal integrasi platform tanpa menentukan kinerja ruang kerja atau beban yang tidak tercantum.
Platform enam derajat kebebasan harus dinilai sebagai suatu sistem terkoordinasi, bukan sebagai aktuator-aktuator terpisah. Sumber tidak menyebutkan dimensi platform, beban, jarak gerak, rentang sudut, akurasi pengendalian, maupun kinerja sinkronisasi. Poin-poin kritis proyek tersebut harus didokumentasikan dan dikonfirmasi sebelum pemilihan.
| Parameter | Data Produk |
|---|---|
| garansi | 1 Tahun |
| berat (kg) | 50 |
| komponen inti | PLC, Mesin, Rol, Gearbox, Motor, Tekanan vessel, Gear |
| standar atau Nonstandar | Standar |
| pOWER | Hidrolik |
| bahan bodi | Baja tahan karat |
| langkah (mm) | 10 |
| daya Motor(kW) | 0.4 |
| kecepatan motor (rpm) | 3000 |
| kecepatan pengenal (mm/detik) | 100 |
| Jumlah pesanan minimum | 1 Set |
| Unit Penjualan | Satu item |
| Ukuran paket tunggal | 14 × 14 × 18 cm |
| Berat kotor tunggal | 30.000 kg |
Contoh-contoh berikut merupakan panduan umum dalam memilih platform gerak, bukan aplikasi yang dijamin. Setiap penggunaan memerlukan tinjauan ulang beban muatan (payload), ruang gerak (motion envelope), sistem kendali, metode pemasangan, serta ketentuan keselamatan—yang semuanya tidak didefinisikan dalam sumber asli.
Sebagai panduan umum pemilihan, definisikan massa beban dan titik pusat gravitasi, jarak tempuh translasi, rentang sudut, profil kecepatan, percepatan, siklus kerja, serta ruang kerja yang dibutuhkan. Catat pula dimensi platform dan antarmuka pemasangan. Pihak penyedia tidak memberikan nilai-nilai khusus proyek tersebut, sehingga konfirmasi tertulis harus diperoleh alih-alih berasumsi.
Tentukan arsitektur pengendali, antarmuka perintah, metode umpan balik, kebutuhan sinkronisasi, strategi berhenti darurat, dan pelindung mekanis. Tinjau motor 0,4 kW yang tercantum, kecepatan 3000 rpm, pitch ulir 10 mm, serta kecepatan nominal 100 mm/detik dalam konteks seluruh sistem terkoordinasi.
Untuk perencanaan integrasi, petakan setiap sumbu yang dikendalikan ke dalam urutan pengendali mesin dan dokumentasikan konvensi koordinat sebelum commissioning. Periksa penataan kabel, akses layanan, kekakuan fondasi, jarak bebas mekanis, serta interlock di seluruh rentang gerak yang direncanakan. Rencanakan tinjauan penerimaan bertahap yang mencakup pemeriksaan pemasangan, logika homing, penanganan kesalahan, dan perilaku pemadaman aman.
Produk ini memiliki kuantitas pemesanan minimum tercantum sebesar satu set dan dijual sebagai satu item tunggal. Kemasan dinyatakan berukuran 14 x 14 x 18 cm dengan berat kotor 30,000 kg; kolom berat produk menyatakan 50 kg. Selesaikan perbedaan ini dan konfirmasi gambar platform, ruang lingkup pengujian, konfigurasi, serta ketentuan garansi sebelum memesan.
J: Judul sumber mengidentifikasi produk sebagai platform gerak 6 DOF. Tidak disebutkan rentang sumbu individual maupun ruang kerja total.
J: Kecepatan nominal yang tercantum adalah 100 mm/detik, disertai pitch sebesar 10 mm, motor 0,4 kW, dan kecepatan motor 3000 rpm.
J: Kapasitas beban tidak termasuk dalam data sumber yang diberikan. Pembeli harus menyediakan massa beban, titik pusat gravitasi, serta profil gerak untuk tinjauan konfigurasi.
J: Sumber menyatakan konstruksi baja tahan karat dan mencantumkan baja tahan karat sebagai bahan badan. Tingkat perlindungan lingkungan tidak ditentukan.
J: Sebagai panduan, konfirmasi ruang gerak, sinkronisasi, sistem kendali, umpan balik, pemasangan, serta persyaratan keselamatan. Kinerja numerik platform harus didapatkan dari dokumentasi khusus konfigurasi.
 EN