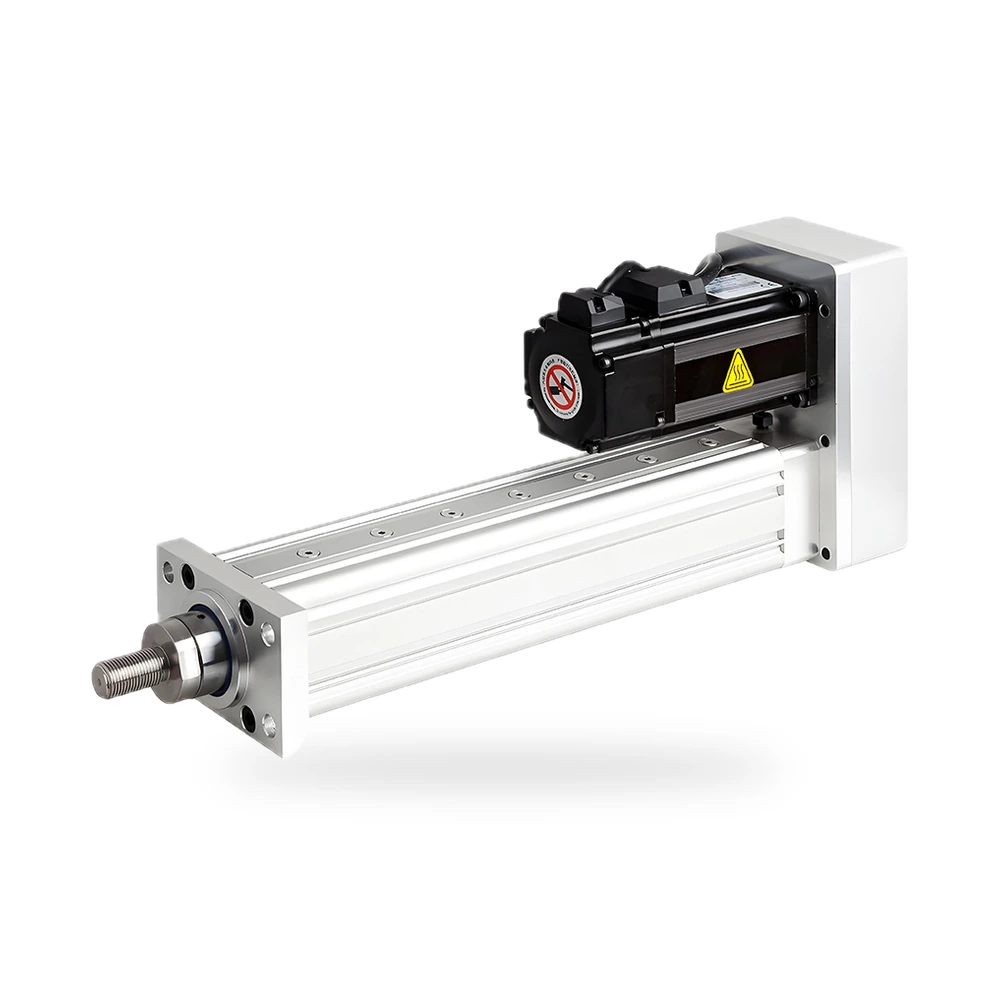
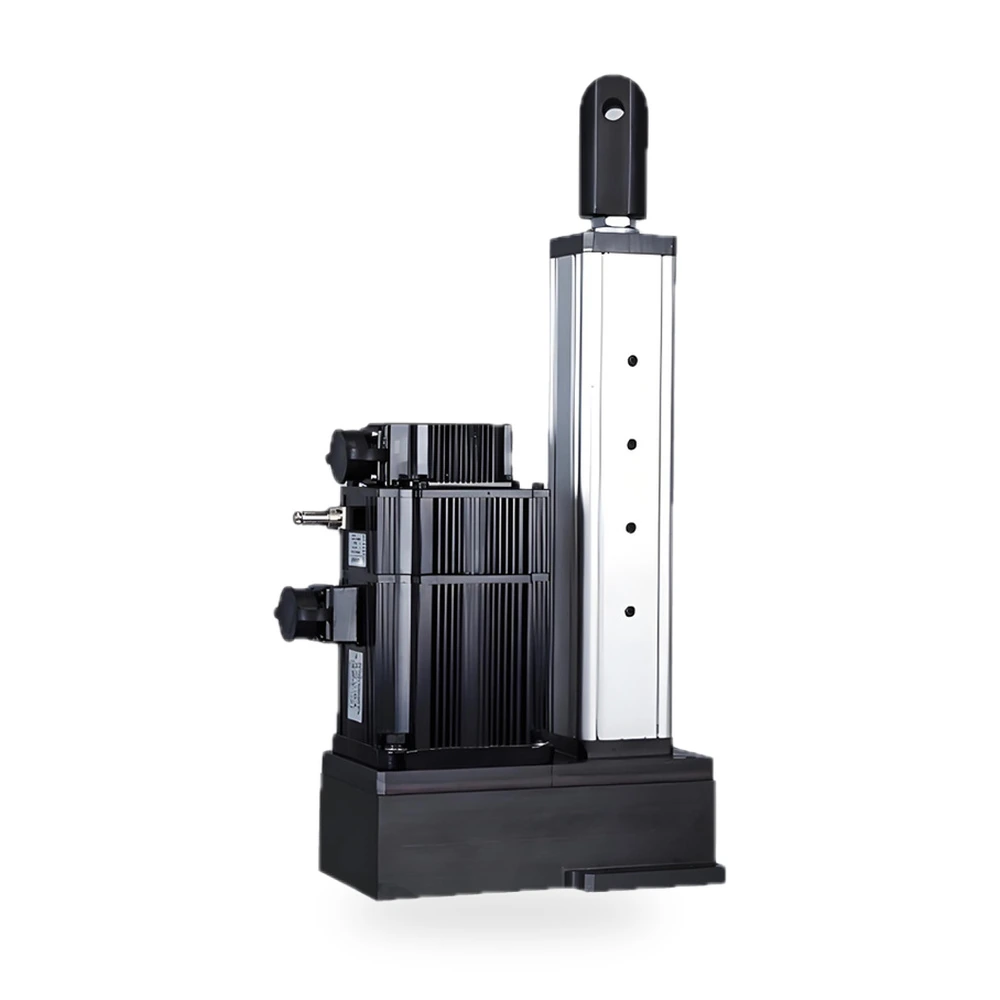
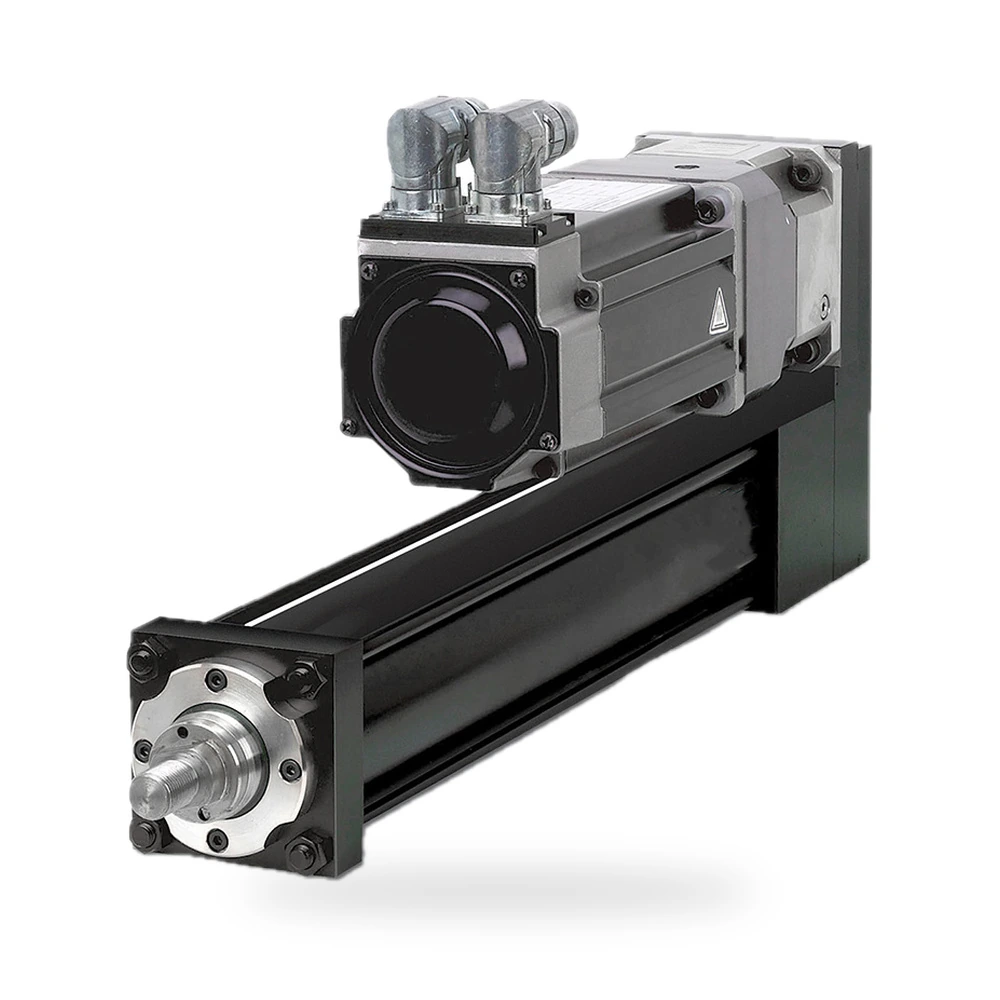
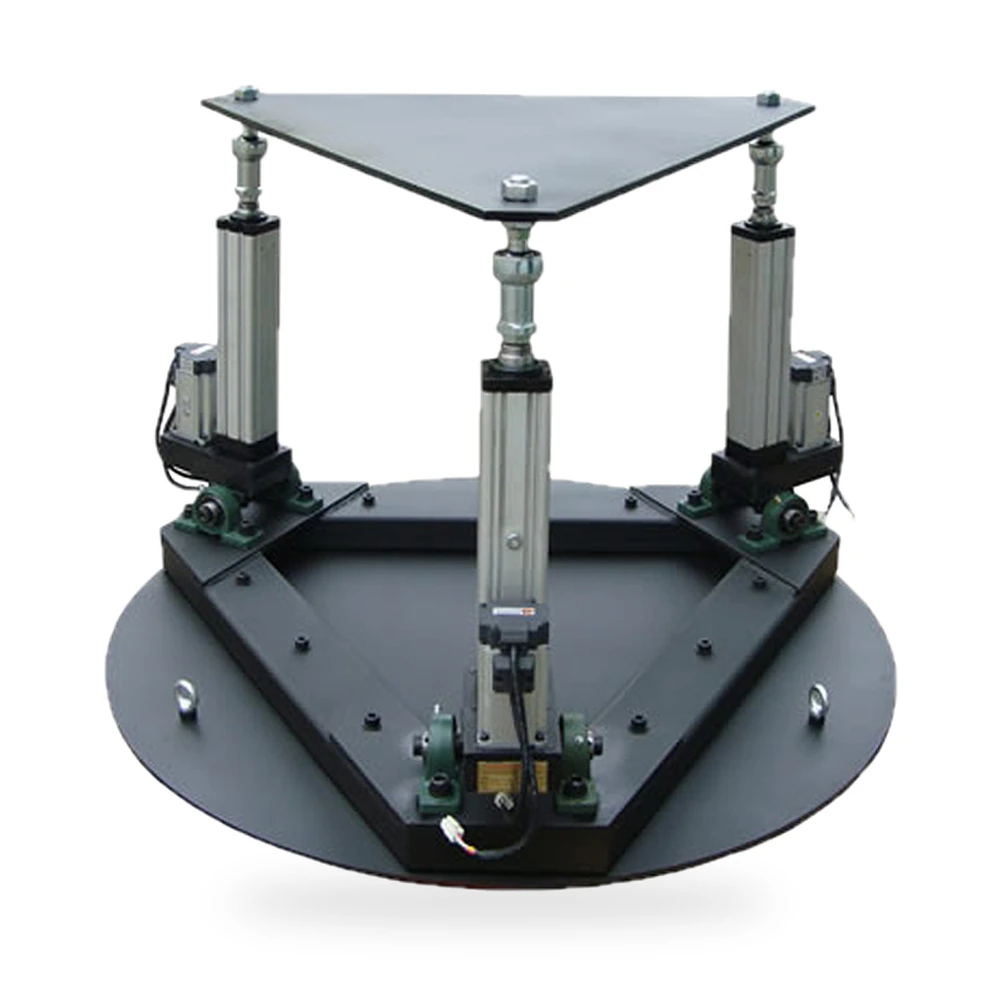
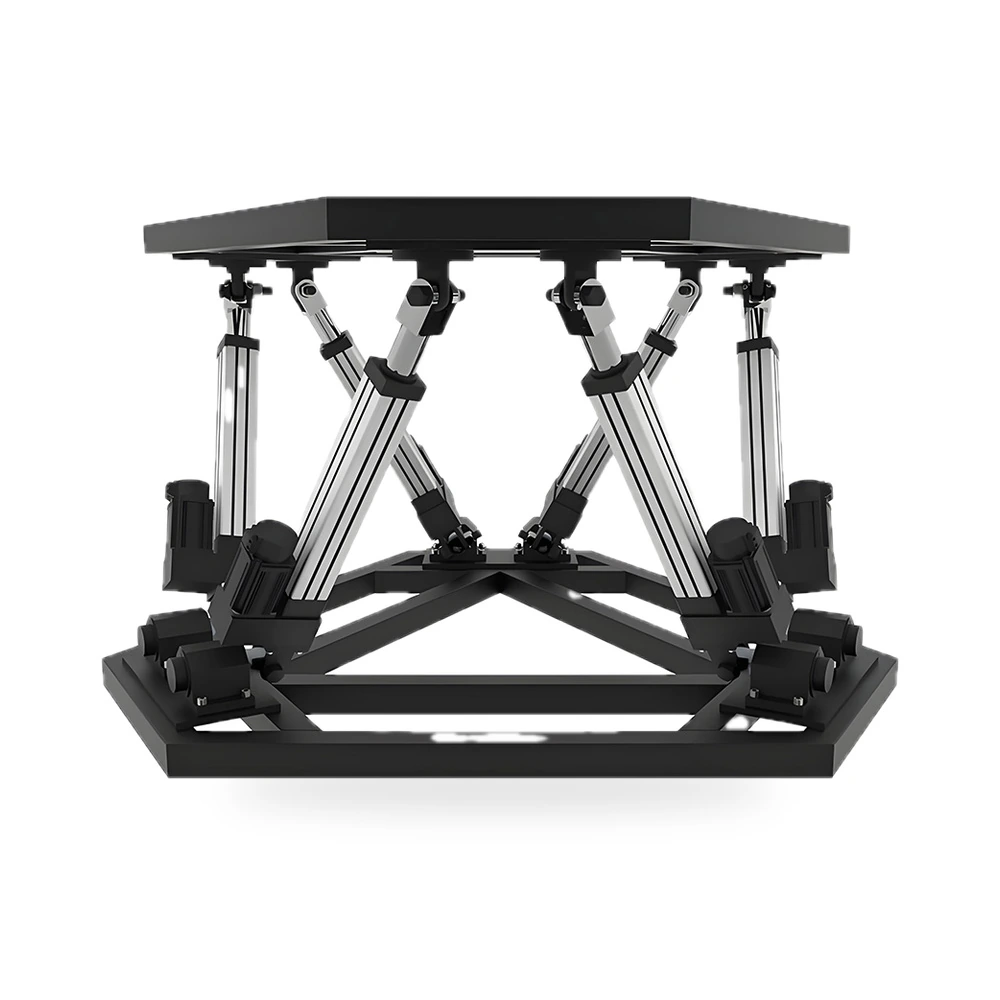
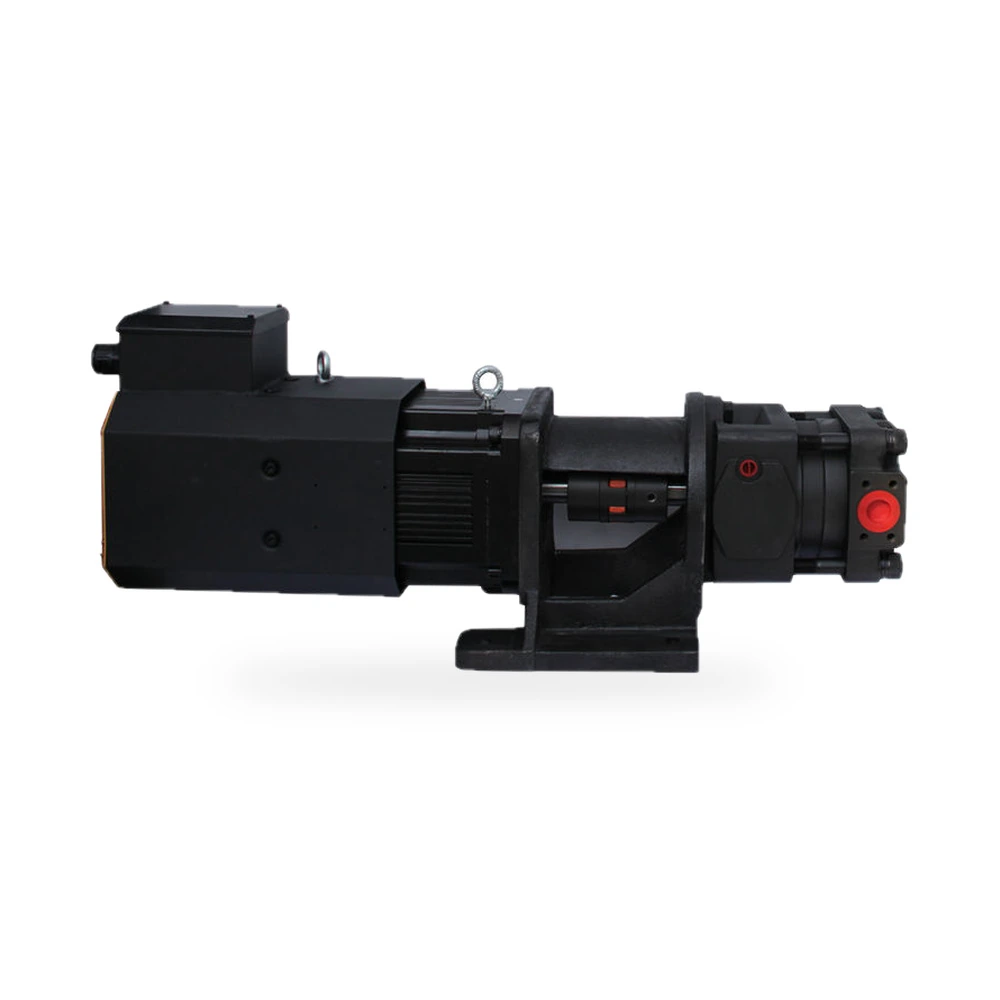
Haec plataforma motus linearis servo 6 DOF praebetur ut solutio typi reintrantis cum positione altae praecisionis et rapidae responsionis in titulo fontis. Constructionem ex accipensio inox et potestatem hydraulicam etiam indicant, dum campus structurae productum ut cylindrum digitalis standardis classificat.
Data de accionamento publicada consiste in un motor de 0.4 kW, velocitate de motor de 3000 rpm, passu de 10 mm e velocitate nominal de 100 mm/sec. Componentes centrales listatos in fonte includunt PLC, motor, cussinetto, reductore, motor, vase sub pressione e roda dentata. Iste detalios supporta un recension initial de integration del plataforma sin definir le spatio de labor o le prestation de carga non listatos.
Un plataforma de sex graus de liberdade debe esser evaluate como un sistema coordinato e non como actuatores isolate. Le fonte non specifica le dimensiones del plataforma, le carga, le curso, le intervallo angular, le exactitud de controlo o le prestation de synchronisation. Iste punctos critic pro le projecto debet esser documentate e confirmate ante selection.
| Parametrum | Data Producti |
|---|---|
| garantia | unum annum |
| pondus (kg) | 50 |
| partes Centrales | PLC, Motor, Axis, Gearbox, Motor, Vasa pressurae, Rota dentata |
| standard vel Nonstandard | Norma |
| potentia | Hydraulica |
| materia corporis | Diver |
| passu (mm) | 10 |
| motor Power(kw) | 0.4 |
| velocitate del motor (rpm) | 3000 |
| velocitate nominal (mm/sec) | 100 |
| Minimum quantitas ordinis | 1 Set |
| Unitates vendere | Una item |
| Magnitudo unici pacheti | 14X14X18 cm |
| Unum pondus crassa | 30.000 kg |
Exempla sequentia sunt directiones generales ad seligendam platformam motus, non applicationes garantitae. Usum quemque recensere oportet onus, ambitum motus, controles, modum adfixionis et praesidia salutis, quae in fonte non definiuntur.
Pro directione generali electionis, defini massa oneris et centrum gravitatis, cursus translationalis, ambitus angularis, profilus velocitatis, acceleratio, cyclum operationis et spatium operativum necessarium. Etiam dimensio platformae et interfacies fixationis annotentur. Fons nullas harum valorum specificarum proiecti praebet; ideo confirmationem scriptam potius quam coniecturam quaere.
Specifica architecturam controllem, interfaciem mandati, methodum feedback, requisitum synchronisationis, strategiam stop-emergentiae et custodiam mechanicam. Recense motorium 0.4 kW, velocitatem 3000 rpm, ductum 10 mm et velocitatem nominalem 100 mm/sec in contextu systematis coordinati integri.
Ad planificationem integrationis, assigna singulam axem mandatam ad sequentiam controllem machinae et documenta conventiones coordinatarum ante commissionem. Verifica dispositionem cabilorum, accessum ad servitia, rigiditatem fundationis, spatia mechanica et interblocos per totum ambitum motus intentum. Planifica revisionem acceptanceis per gradus, quae includat inspectiones installationis, logicam homing, tractationem fault et comportamentum securum shutdown.
Productum habet quantitatem minimam ordinandam unius set et venditur ut unicum elementum. Emballatio declaratur 14 x 14 x 18 cm cum pondere brutto 30.000 kg; autem campus ponderis producti indicat 50 kg. Resolva hanc differentiam et confirma schemata platformae, ambitum testuum, configurationem et conditiones garantiae ante ordinandum.
A: Titulus fontis identificat productum ut platformam motus 6 DOF. Non praebet singulas amplitudines axis aut spatium totale operis.
A: Velocitas nominalis recensita est 100 mm/sec, una cum duce 10 mm, motore 0.4 kW et velocitate motoris 3000 rpm.
A: Nulla capacitas oneris in datis fontis suppletis includitur. Emptores oneris massam, centrum gravitatis et profiliem motus praebere debent ad examen configurationis.
A: Fontis indicat constructionem ex accipitro inox et accipitrum inox ut materiam corporis. Niveles protectionis ambientalis non specificantur.
A: Pro directione, confirmare oportet ambitum motus, synchronismum, controles, retroactionem, modos fixationis et postulationes securitatis. Praestatio numerica platformae ex documentis specificis configurationis petenda est.
 EN