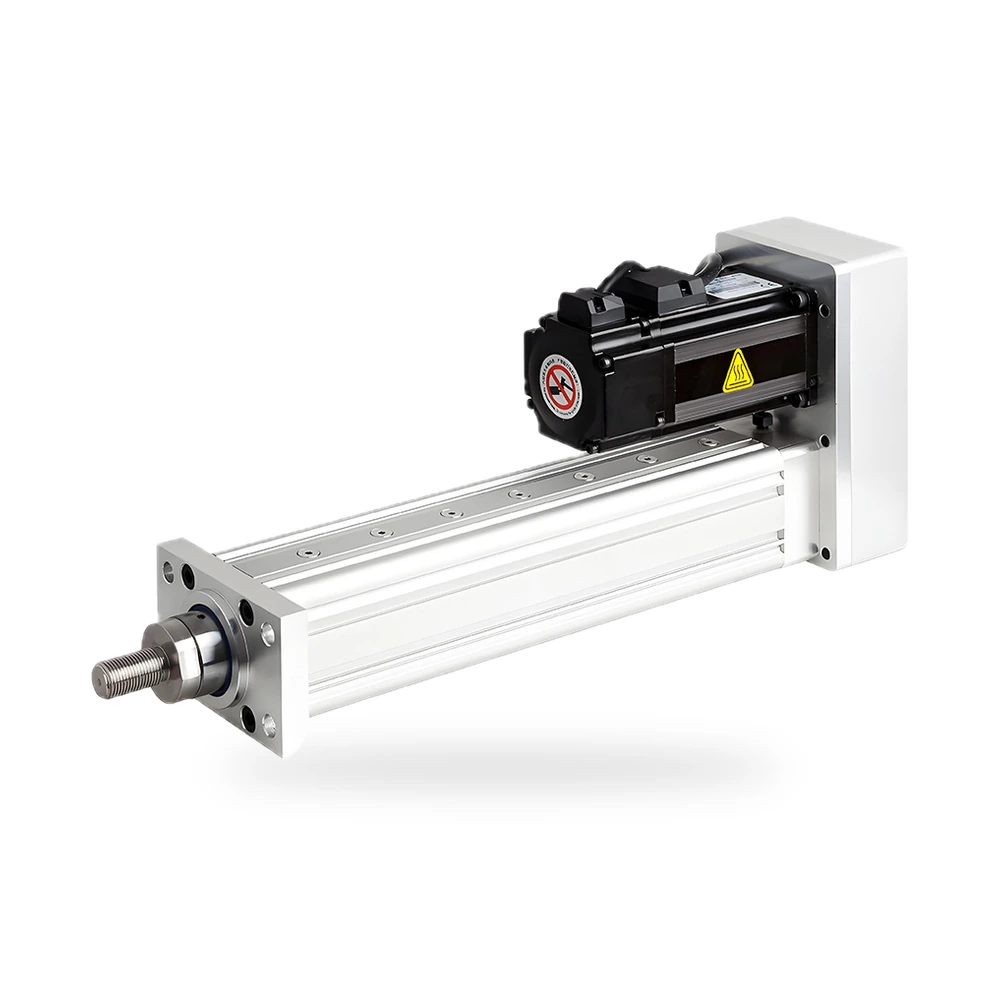
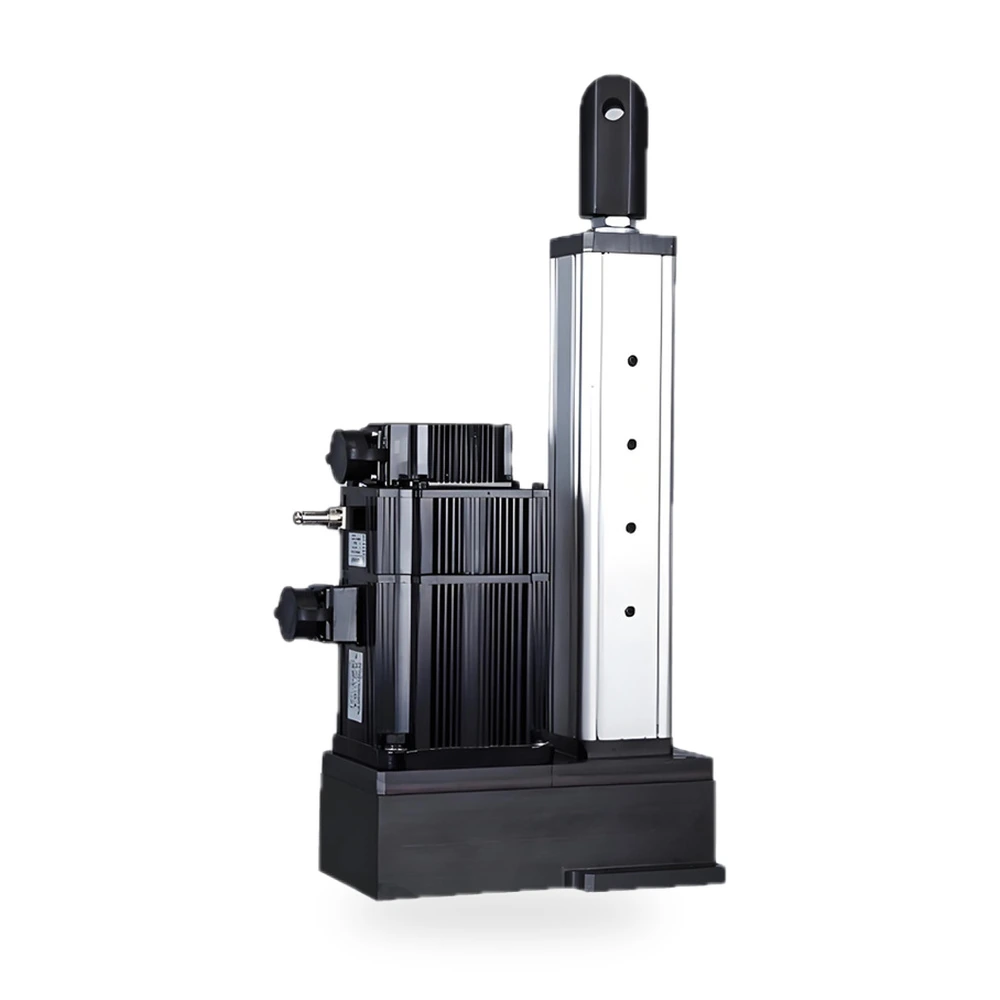
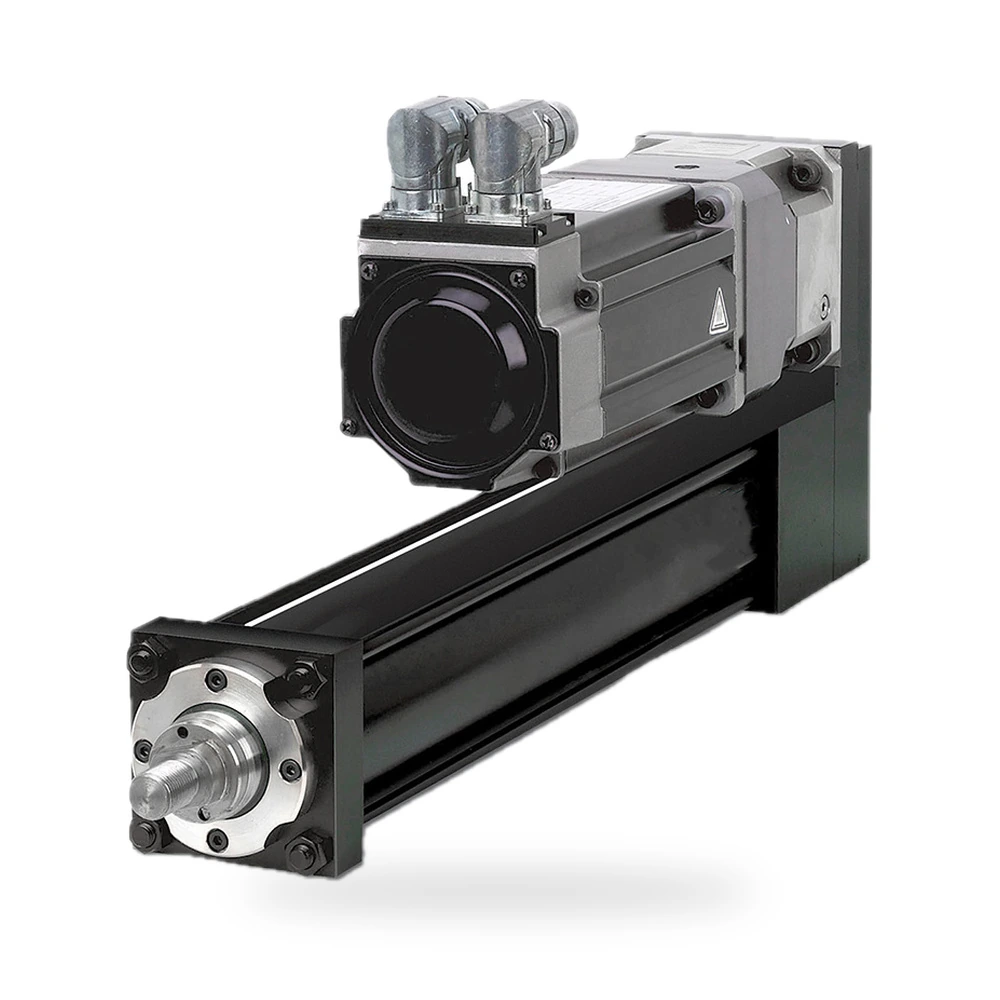
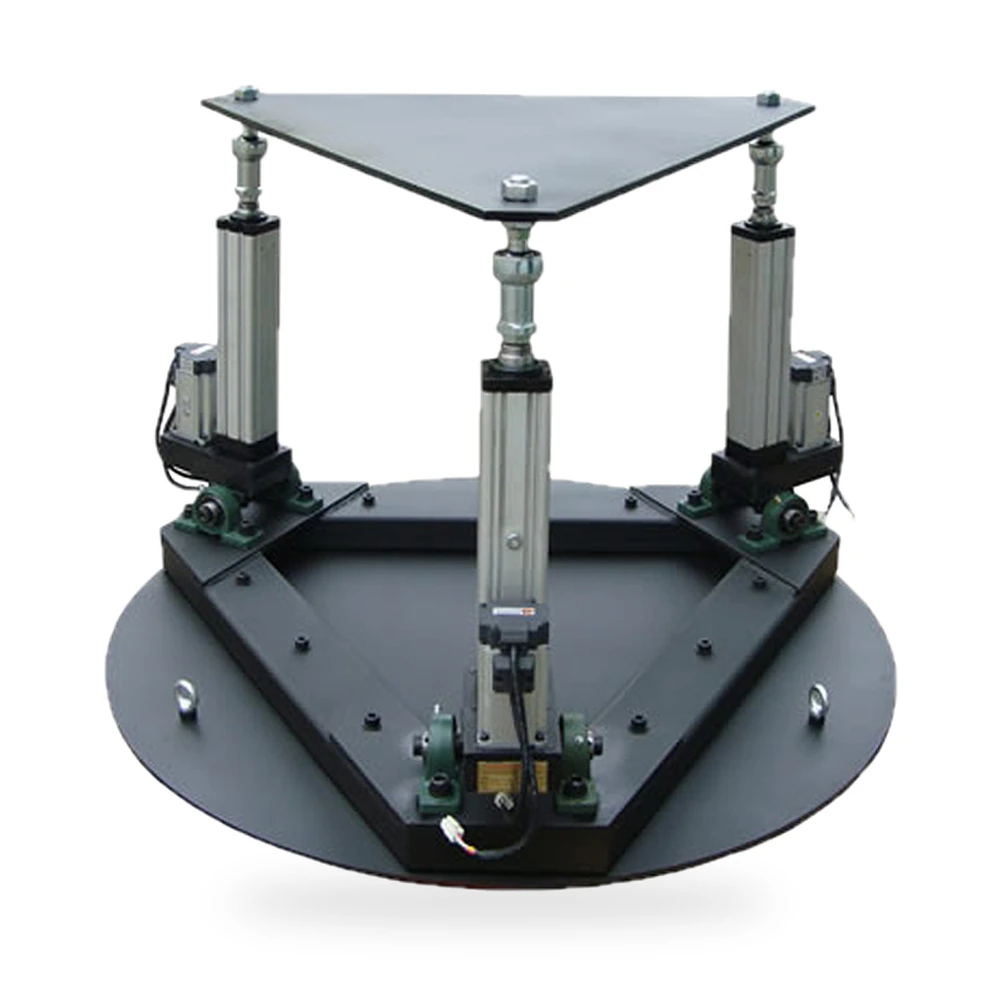
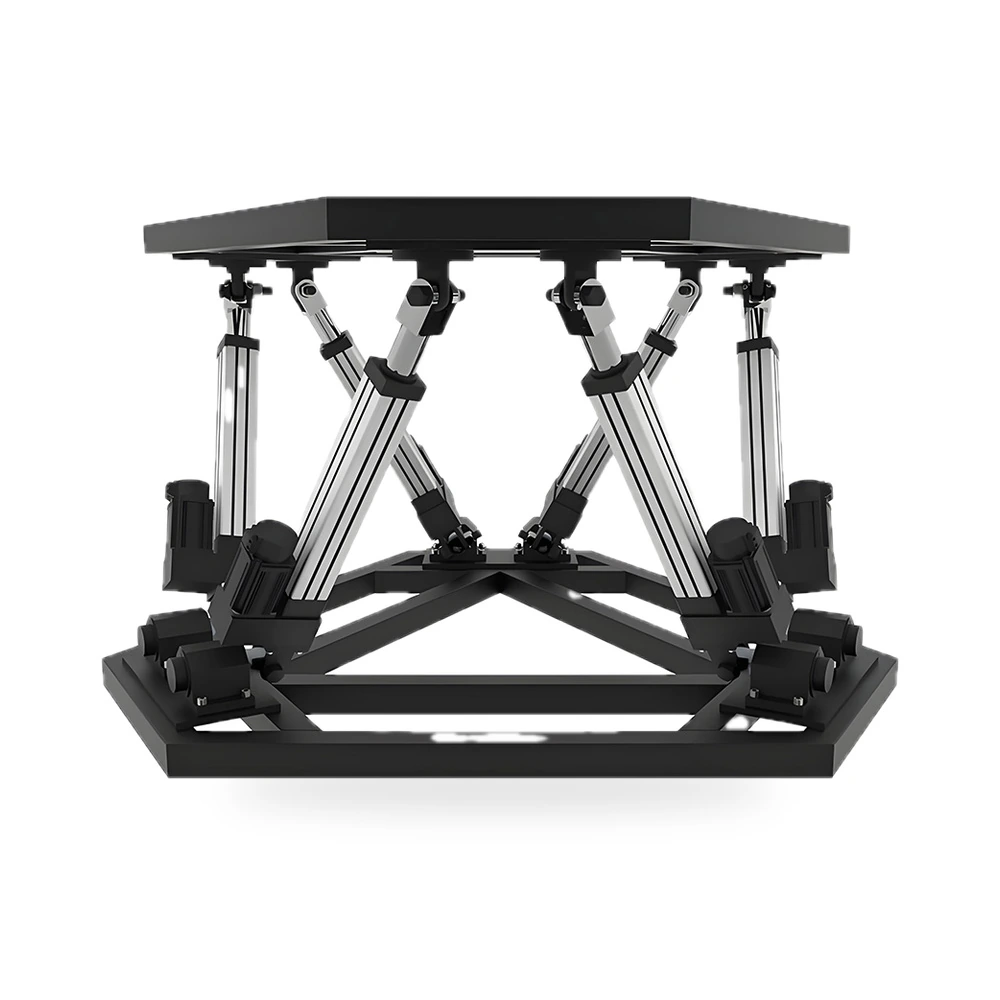
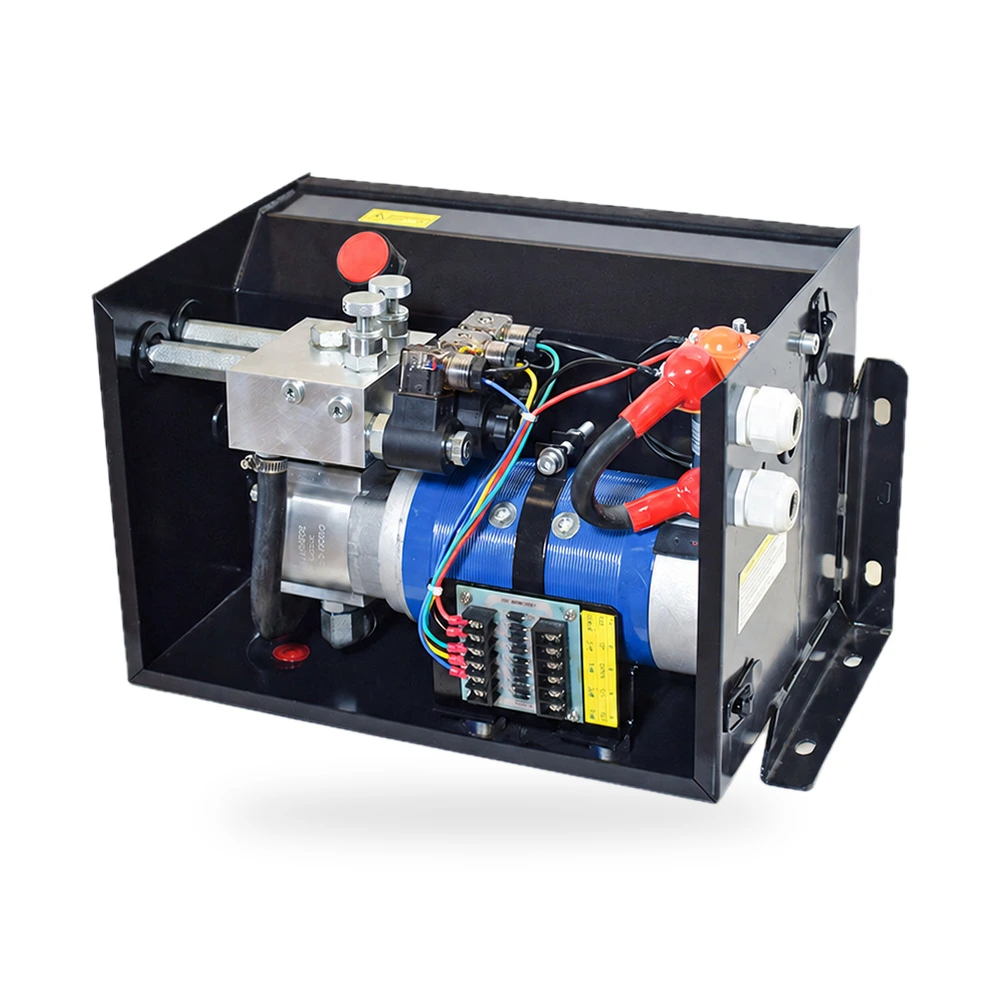
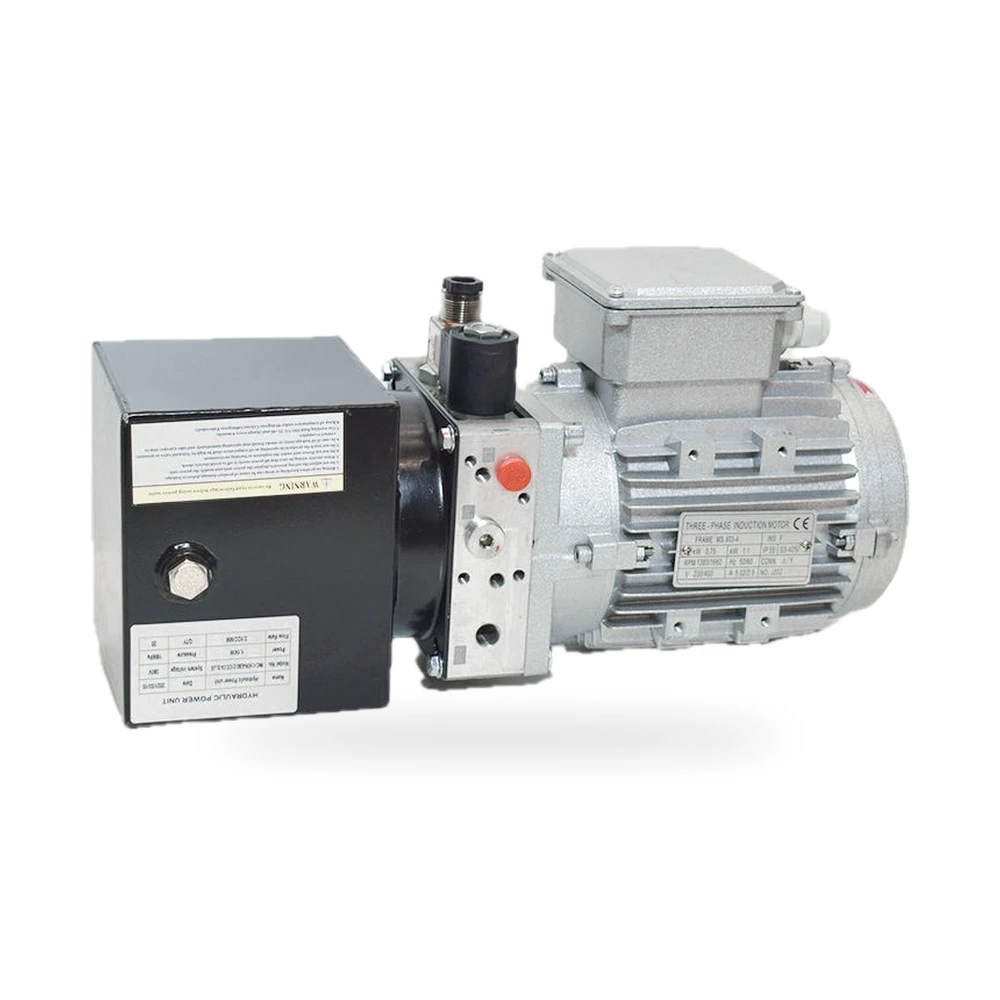
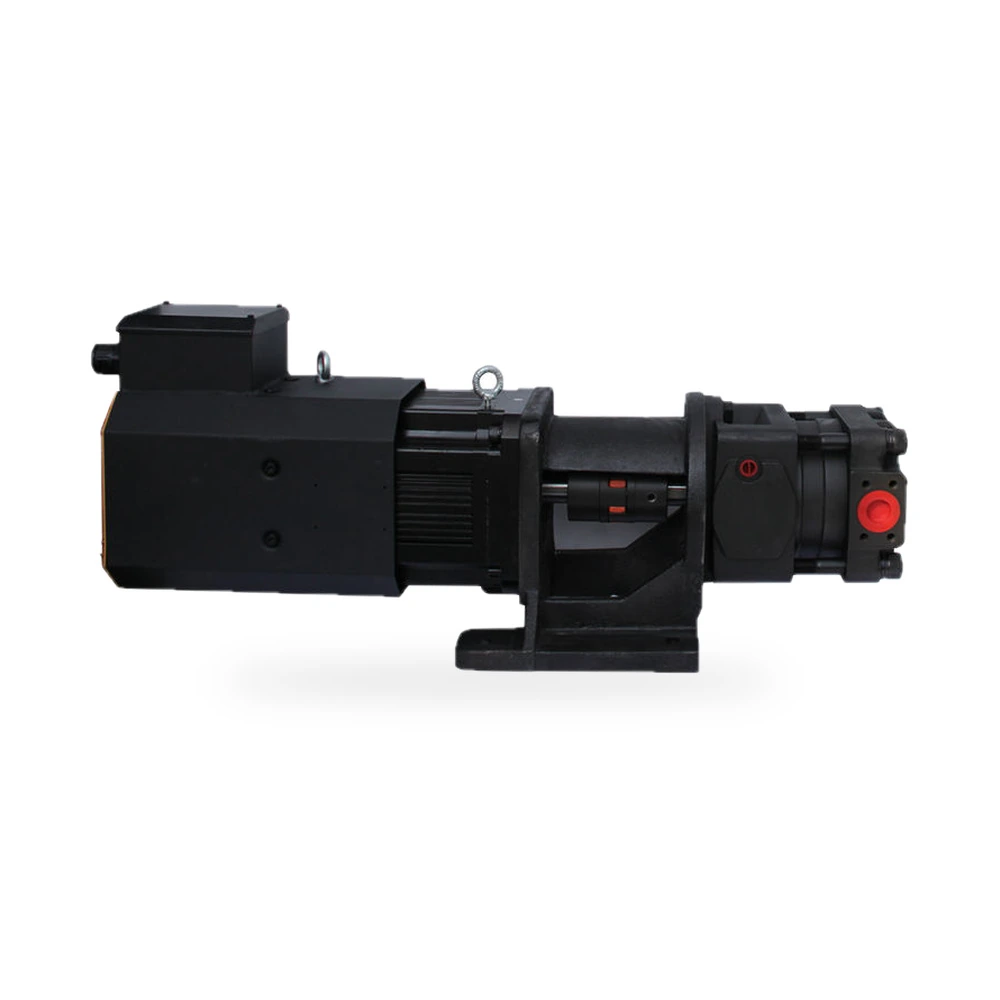
Ta serwo-liniowa platforma ruchu o 6 stopniach swobody została przedstawiona w oryginalnym tytule jako rozwiązanie typu reentry z wysoką precyzją i szybką reakcją pozycjonowania. Wskazano również konstrukcję ze stali nierdzewnej i napęd hydrauliczny, a pole dotyczące konstrukcji klasyfikuje produkt jako standardowy cyfrowy cylinder.
Opublikowane dane napędu obejmują silnik o mocy 0,4 kW, prędkość obrotową silnika 3000 obr/min, skok śruby 10 mm oraz nominalną prędkość przesuwu 100 mm/s. Wymienione w źródle podstawowe komponenty to sterownik PLC, silnik, łożysko, przekładnia, silnik, zbiornik ciśnieniowy i zębatka. Te informacje wspierają wstępną analizę integracji platformy bez określenia niepodanych parametrów przestrzeni roboczej ani wydajności obciążenia.
Platformę o sześciu stopniach swobody należy oceniać jako spójny system, a nie jako oddzielne siłowniki. Źródło nie określa wymiarów platformy, maksymalnego obciążenia, zakresu przesuwu, zakresu kątowego, dokładności sterowania ani wydajności synchronizacji. Te kluczowe dla projektu parametry należy udokumentować i potwierdzić przed dokonaniem wyboru.
| Parametr | Dane Produktu |
|---|---|
| gwarancja | 1 rok |
| waga (kg) | 50 |
| podstawowe komponenty | Plc, silnik, łożysko, skrzynia biegów, silnik, zbiornik ciśnieniowy, przekładnia |
| standardowy lub Niestandardowy | Standardowy |
| moc | Hydrauliczny |
| materiał корпусu | Stal nierdzewna |
| skok (mm) | 10 |
| moc silnika ((kw) | 0.4 |
| prędkość motora (RPM) | 3000 |
| nominalna prędkość (mm/s) | 100 |
| Minimalna ilość zamówienia | 1 zestaw |
| Jednostki sprzedaży | Pojedynczy przedmiot |
| Rozmiar pojedynczego opakowania | 14 × 14 × 18 cm |
| Pojedyncza waga brutto | 30.000 kg |
Poniższe przykłady stanowią ogólne wskazówki doboru platform ruchowych, a nie gwarantowane zastosowania. Każde zastosowanie wymaga indywidualnej weryfikacji masy ładunku, zakresu ruchu, systemu sterowania, sposobu montażu oraz środków bezpieczeństwa, które nie są określone w źródle.
Jako ogólne wskazówki doboru należy określić masę obciążenia i położenie jego środka ciężkości, zakres przesunięć liniowych, zakres kątowy, profil prędkości, przyspieszenie, cykl pracy oraz wymaganą przestrzeń roboczą. Należy również udokumentować wymiary platformy oraz interfejsy montażowe. Źródło nie podaje żadnych z tych wartości specyficznych dla projektu, dlatego należy uzyskać potwierdzenie pisemne zamiast dokonywać założeń.
Określ architekturę sterowania, interfejs polecenia, metodę sprzężenia zwrotnego, wymagania synchronizacyjne, strategię awaryjnego zatrzymania oraz mechaniczną ochronę. Przeanalizuj wymieniony silnik o mocy 0,4 kW, prędkości obrotowej 3000 obr/min, skoku śruby 10 mm oraz nominalnej prędkości przesuwu 100 mm/s w kontekście pełnego, zsynchronizowanego systemu.
W ramach planowania integracji przyporządkuj każdą oskę do sekwencji sterowania maszyną i udokumentuj przyjęte konwencje współrzędnych przed wprowadzeniem do eksploatacji. Sprawdź trasowanie kabli, dostęp do serwisowania, sztywność fundamentu, luz mechaniczny oraz blokady bezpieczeństwa w całym zaplanowanym zakresie ruchu. Przygotuj etapową przeglądową akceptację obejmującą sprawdzenie montażu, logikę pozycjonowania zerowego, obsługę błędów oraz zachowanie podczas bezpiecznego wyłączenia.
Produkt ma określone minimalne ilości zamawiania wynoszące jeden zestaw i jest sprzedawany jako pojedynczy przedmiot. W opisie opakowania podano wymiary 14 × 14 × 18 cm oraz masę brutto 30,000 kg; natomiast w polu „masa produktu” podano 50 kg. Rozstrzygnij tę rozbieżność i potwierdź rysunki platformy, zakres badań, konfigurację oraz warunki gwarancyjne przed złożeniem zamówienia.
O: Tytuł źródłowy identyfikuje produkt jako platformę ruchową o 6 stopniach swobody. Nie podano zakresów poszczególnych osi ani całkowitej przestrzeni roboczej.
O: Podana prędkość znamionowa to 100 mm/s, wraz z skokiem śruby 10 mm, silnikiem o mocy 0,4 kW i prędkością obrotową silnika 3000 obr/min.
O: W dostarczonych danych źródłowych nie podano nośności ładunku. Klienci powinni dostarczyć masę ładunku, położenie jego środka ciężkości oraz profil ruchu do przeglądu konfiguracji.
O: Źródło określa konstrukcję ze stali nierdzewnej i wymienia stal nierdzewną jako materiał obudowy. Poziomy ochrony środowiskowej nie są określone.
O: Jako wskazówka należy potwierdzić zakres ruchu, synchronizację, sterowanie, sprzężenie zwrotne, sposób montażu oraz wymagania bezpieczeństwa. Dane liczbowe dotyczące wydajności platformy powinny pochodzić z dokumentacji specyficznej dla danej konfiguracji.
 EN