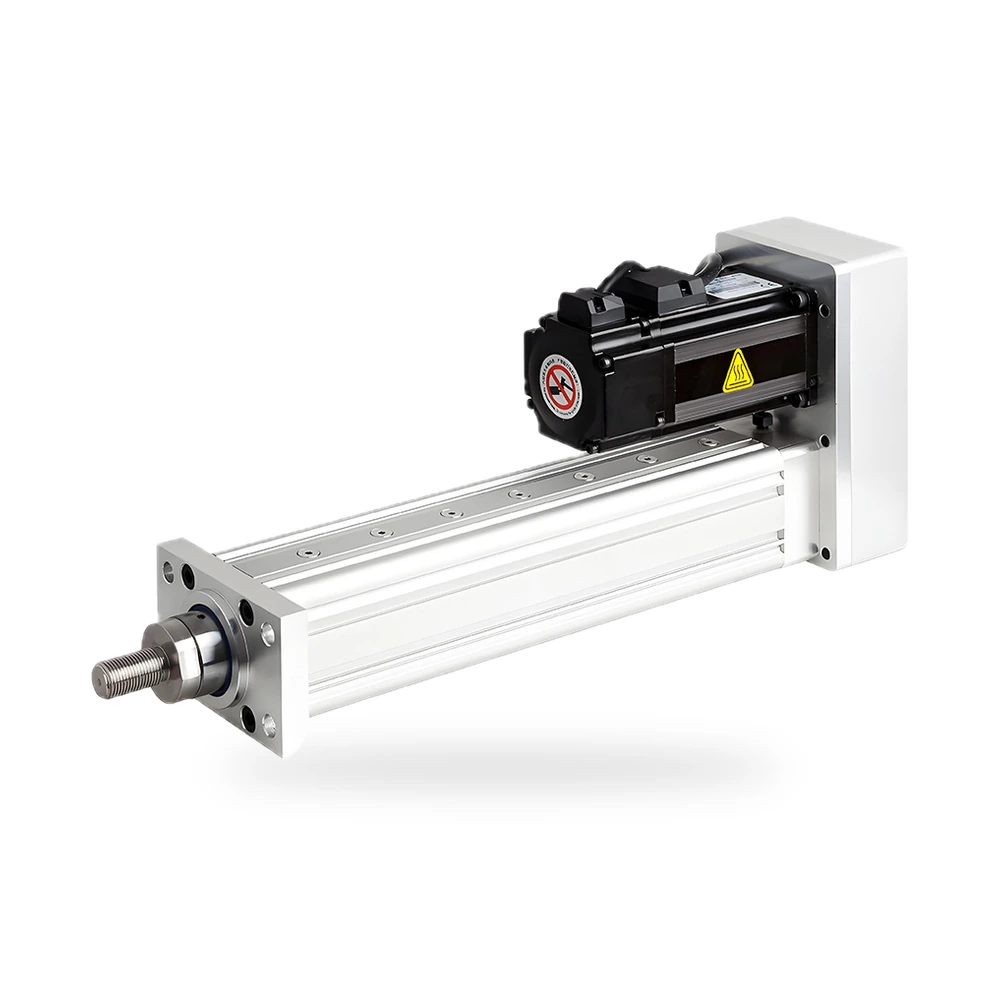
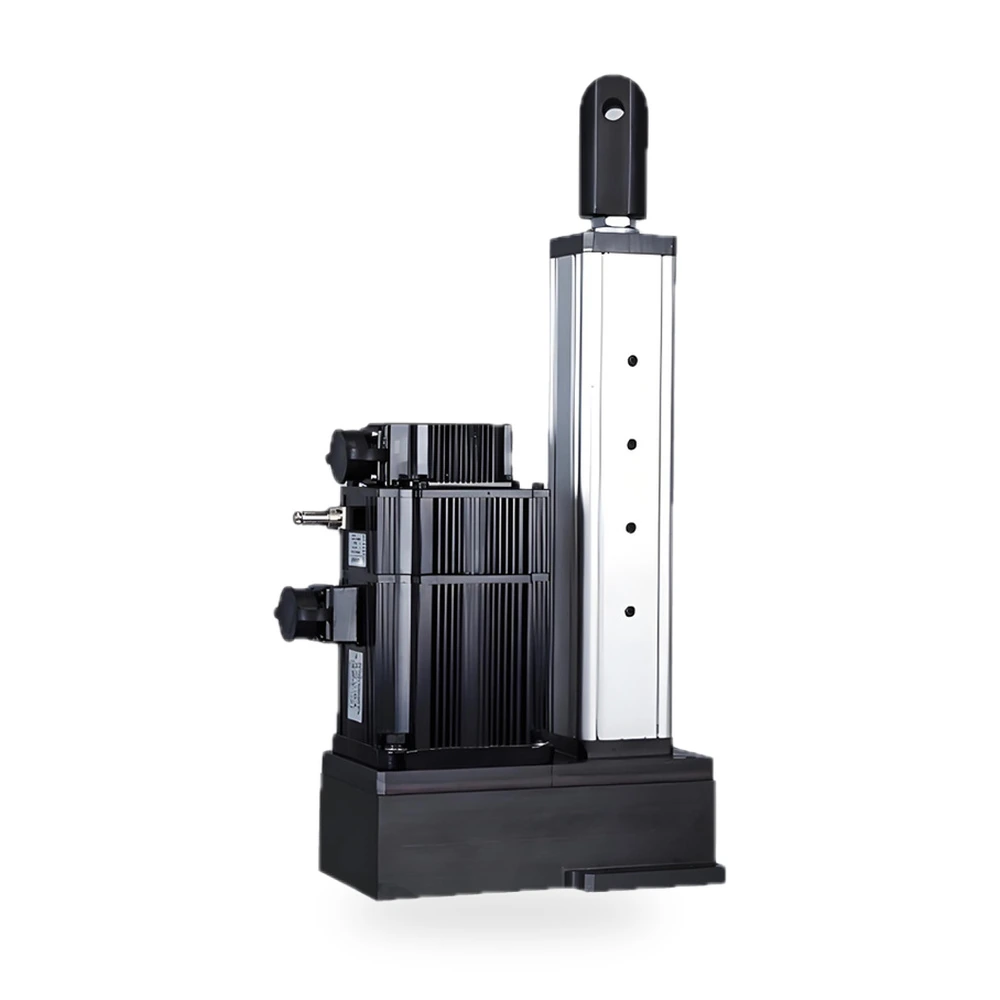
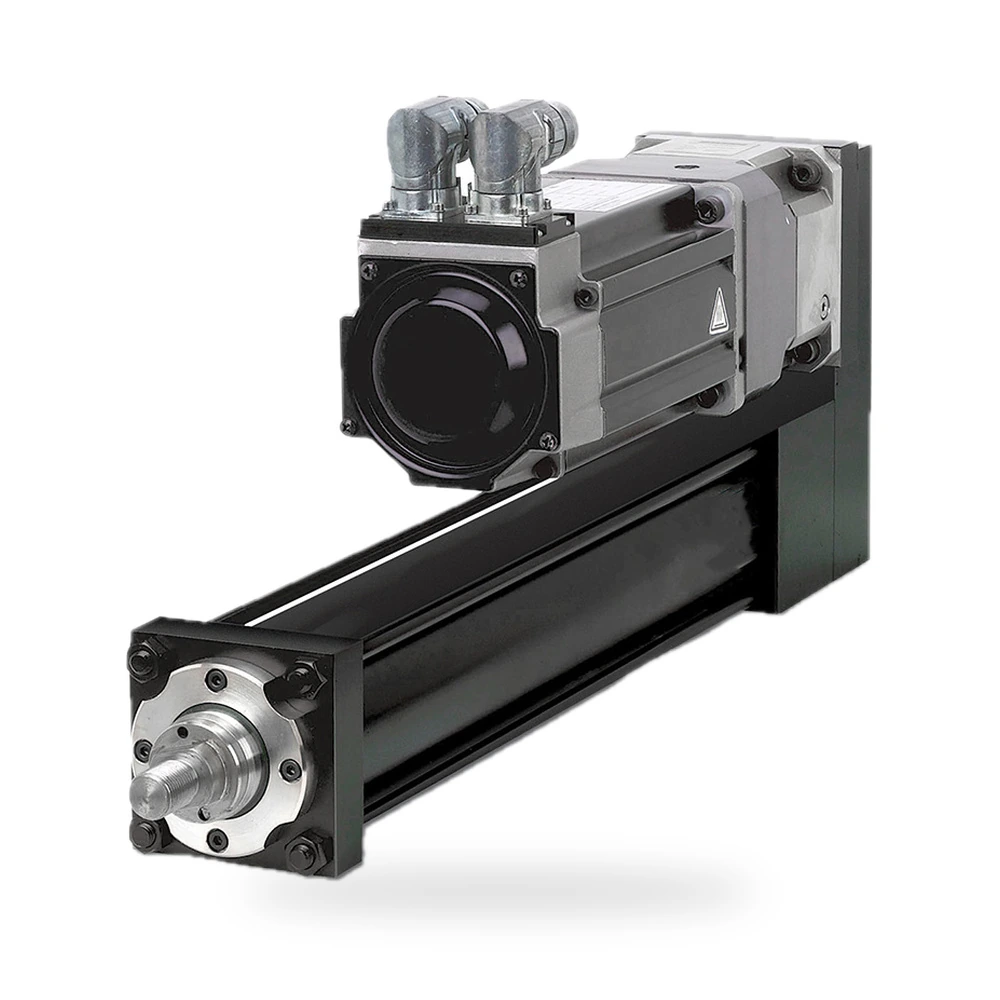
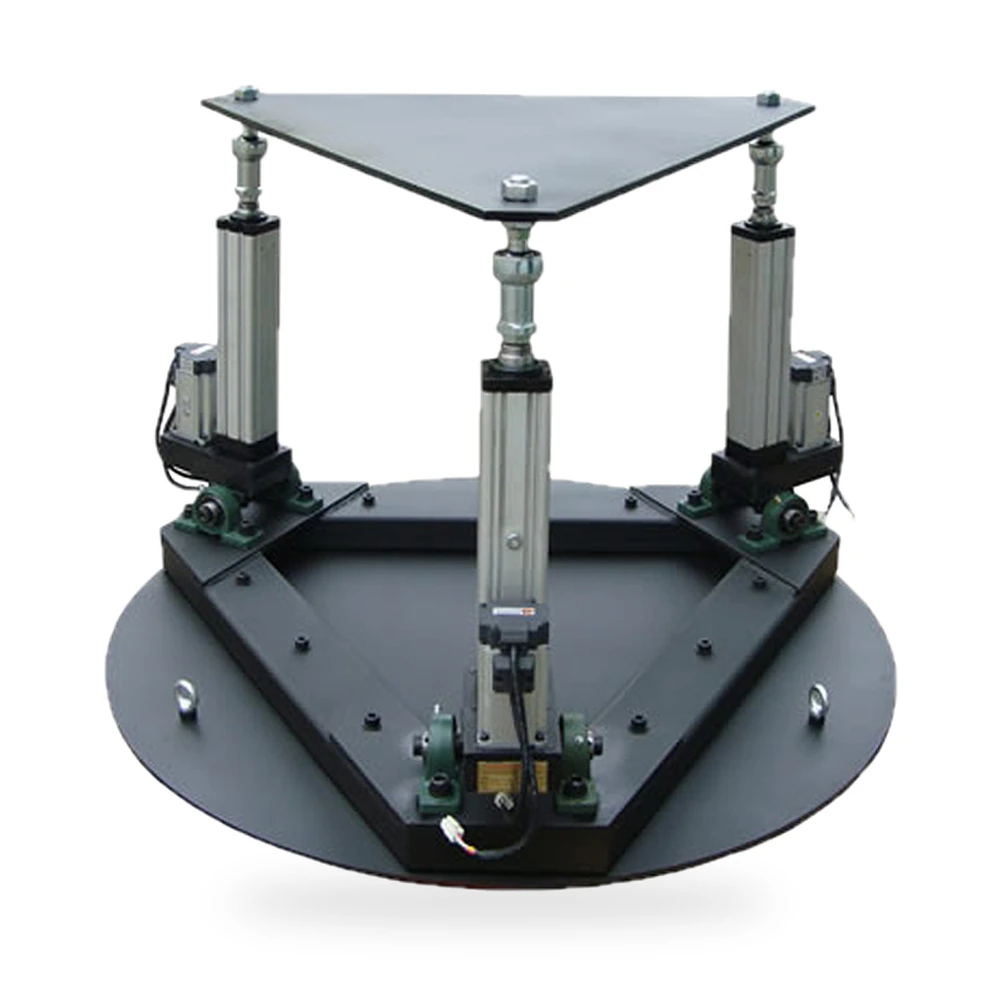
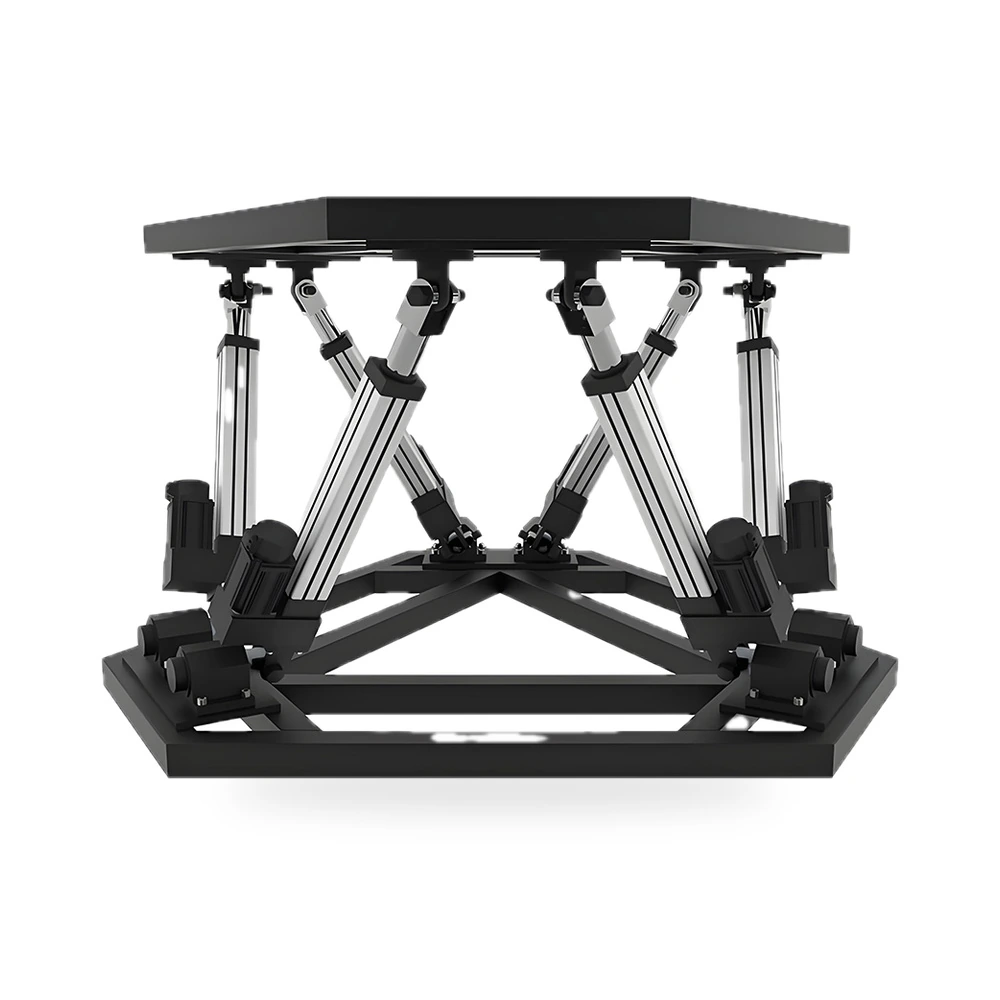
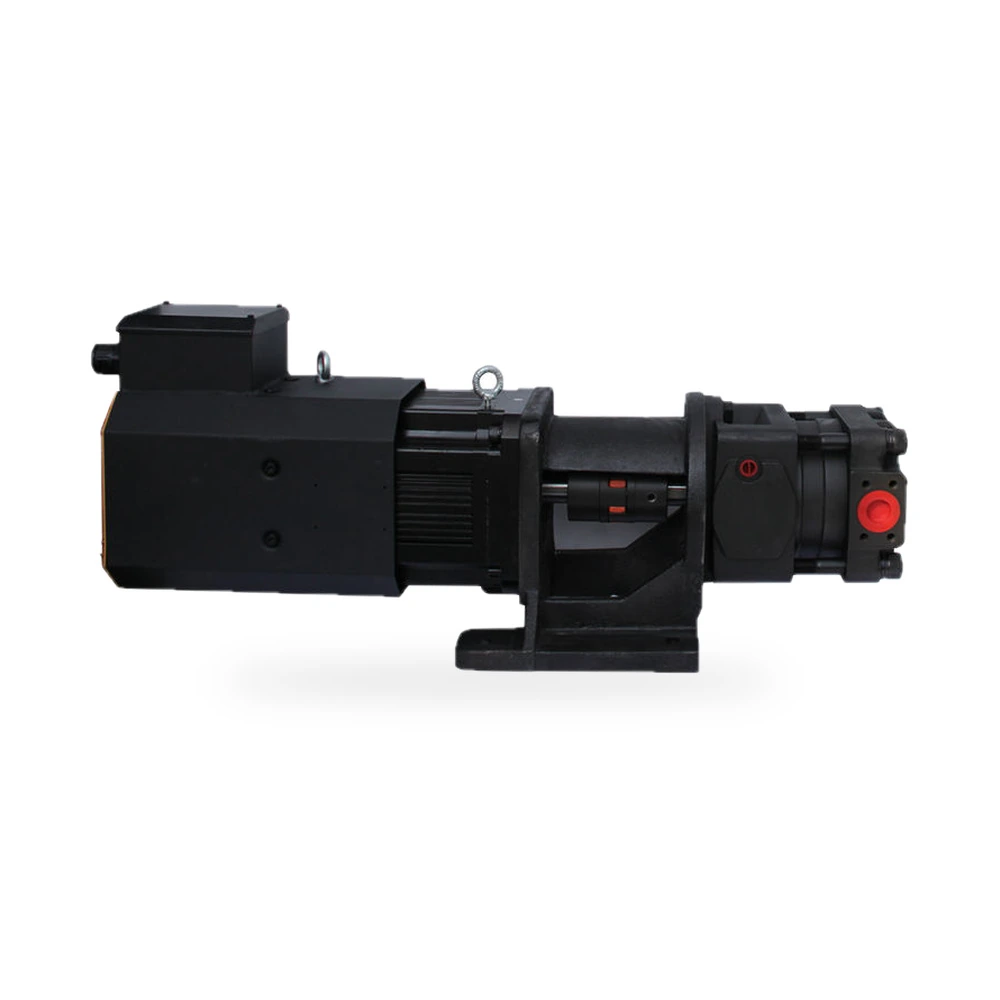
แพลตฟอร์มขับเคลื่อนเชิงเส้นแบบเซอร์โว 6 DOF นี้นำเสนอเป็นโซลูชันแบบ reentry-type ซึ่งมีคุณสมบัติด้านการจัดตำแหน่งที่แม่นยำสูงและการตอบสนองอย่างรวดเร็ว ตามที่ระบุไว้ในชื่อต้นฉบับของผลิตภัณฑ์ นอกจากนี้ยังระบุว่ามีโครงสร้างทำจากสแตนเลสและใช้ระบบขับเคลื่อนไฮดรอลิก ขณะที่ช่องข้อมูลโครงสร้างจัดประเภทผลิตภัณฑ์นี้ว่าเป็นกระบอกสูบแบบดิจิทัลมาตรฐาน
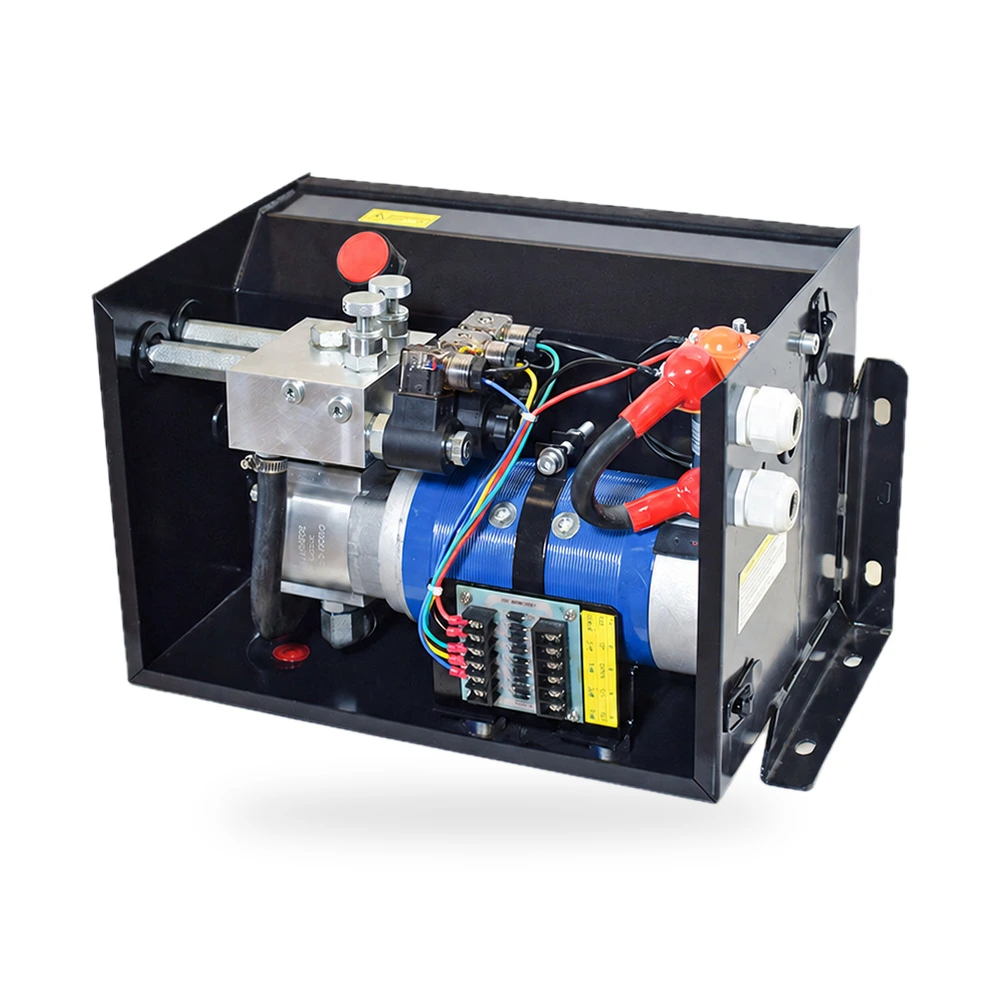
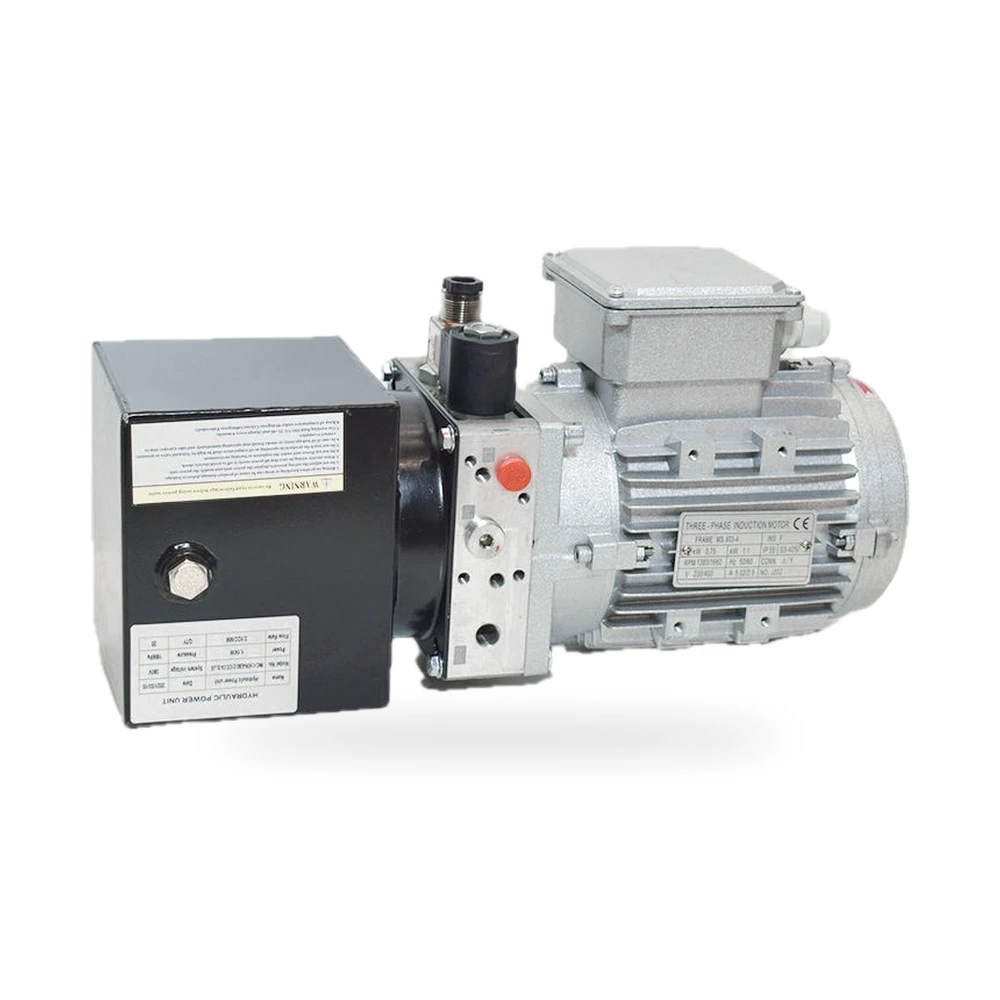
ข้อมูลไดร์ฟที่เผยแพร่ประกอบด้วยมอเตอร์ขนาด 0.4 กิโลวัตต์ ความเร็วมอเตอร์ 3,000 รอบต่อนาที ระยะเกลียว 10 มิลลิเมตร และความเร็วที่กำหนดไว้ 100 มิลลิเมตรต่อวินาที องค์ประกอบหลักที่ระบุในแหล่งที่มา ได้แก่ PLC เครื่องยนต์ ตลับลูกปืน เกียร์บ๊อกซ์ มอเตอร์ ถังแรงดัน และเฟือง รายละเอียดเหล่านี้สนับสนุนการทบทวนเบื้องต้นสำหรับการผสานรวมแพลตฟอร์ม โดยไม่ได้ระบุพื้นที่ทำงานหรือสมรรถนะของภาระที่ยกได้ซึ่งไม่ได้ระบุไว้
แพลตฟอร์ม 6 องศาอิสระจำเป็นต้องประเมินในฐานะระบบที่ประสานงานกัน มากกว่าจะประเมินแอคทูเอเตอร์แต่ละตัวแยกจากกัน แหล่งที่มาไม่ได้ระบุขนาดของแพลตฟอร์ม ภาระที่ยกได้ ระยะการเคลื่อนที่ ช่วงมุม ความแม่นยำในการควบคุม หรือสมรรถนะการซิงโครไนซ์ ประเด็นสำคัญต่อโครงการเหล่านี้ควรจัดทำเอกสารและยืนยันให้ชัดเจนก่อนการเลือกใช้งาน
| พารามิเตอร์ | ข้อมูลสินค้า |
|---|---|
| การรับประกัน | 1 ปี |
| น้ำหนัก (กก.) | 50 |
| ส่วนประกอบหลัก | PLC, เครื่องยนต์, หมุดรอง, กล่องเกียร์, มอเตอร์, ถังกดดัน, เกียร์ |
| มาตรฐานหรือไม่มาตรฐาน | มาตรฐาน |
| พลังงาน | ไฮดรอลิก |
| วัสดุตัวเครื่อง | สแตนเลส |
| ระยะเกลียว (มิลลิเมตร) | 10 |
| พลังงานของมอเตอร์ ((kw) | 0.4 |
| ความเร็วมอเตอร์ (RPM) | 3000 |
| ความเร็วที่กำหนดไว้ (มิลลิเมตรต่อวินาที) | 100 |
| จํานวนการสั่งซื้อขั้นต่ํา | 1 ชุด |
| หน่วยที่ขาย | ชิ้นเดียว |
| ขนาดแพ็คเกจเดียว | 14×14×18 ซม. |
| น้ำหนักรวมเดียว | 30.000 กก. |
ตัวอย่างต่อไปนี้เป็นคำแนะนำทั่วไปสำหรับการเลือกแพลตฟอร์มขับเคลื่อน ไม่ใช่การรับประกันว่าจะนำไปใช้งานได้ตามนั้น ทุกกรณีการใช้งานต้องมีการทบทวนน้ำหนักบรรทุก พื้นที่การเคลื่อนที่ ระบบควบคุม การติดตั้ง และมาตรการความปลอดภัย ซึ่งไม่ได้ระบุไว้ในแหล่งข้อมูลต้นฉบับ
ในฐานะแนวทางทั่วไปสำหรับการเลือก ให้ระบุมวลของน้ำหนักบรรทุกและจุดศูนย์กลางมวล ระยะการเคลื่อนที่เชิงเส้น ช่วงมุม โพรไฟล์ความเร็ว ความเร่ง รอบการทำงาน และพื้นที่ทำงานที่ต้องการ รวมทั้งบันทึกขนาดของแพลตฟอร์มและอินเทอร์เฟซการยึดติดด้วย แหล่งที่มาไม่ได้ระบุค่าเฉพาะของโครงการเหล่านี้ไว้เลย ดังนั้นจึงควรขอการยืนยันเป็นลายลักษณ์อักษรแทนการสมมุติ
ระบุสถาปัตยกรรมการควบคุม อินเทอร์เฟซคำสั่ง วิธีการให้ข้อมูลย้อนกลับ ความต้องการการประสานงาน กลยุทธ์การหยุดฉุกเฉิน และการป้องกันเชิงกล ทบทวนมอเตอร์ขนาด 0.4 กิโลวัตต์ ความเร็ว 3000 รอบต่อนาที ระยะห่างเกลียว 10 มิลลิเมตร และความเร็วที่กำหนดไว้ที่ 100 มิลลิเมตรต่อวินาที ในบริบทของระบบที่ประสานงานกันอย่างสมบูรณ์
สำหรับการวางแผนการผสานระบบ ให้จับคู่แต่ละแกนที่รับคำสั่งเข้ากับลำดับการควบคุมเครื่องจักร และบันทึกข้อตกลงเกี่ยวกับพิกัดก่อนเริ่มใช้งานจริง ตรวจสอบการเดินสายเคเบิล การเข้าถึงเพื่อการบำรุงรักษา ความแข็งแกร่งของฐานรองรับ ช่องว่างเชิงกล และระบบล็อกระหว่างอุปกรณ์ทั่วทั้งขอบเขตการเคลื่อนที่ที่ออกแบบไว้ทั้งหมด วางแผนการทบทวนการยอมรับแบบเป็นขั้นตอน ครอบคลุมการตรวจสอบการติดตั้ง ตรรกะการหาตำแหน่งศูนย์ (homing) การจัดการข้อผิดพลาด และพฤติกรรมการปิดระบบอย่างปลอดภัย
ผลิตภัณฑ์นี้มีปริมาณการสั่งซื้อขั้นต่ำที่ระบุไว้ที่หนึ่งชุด และจำหน่ายเป็นสินค้าชิ้นเดียว การบรรจุภัณฑ์ระบุไว้ที่ 14 x 14 x 18 เซนติเมตร น้ำหนักรวม 30.000 กิโลกรัม ขณะที่ช่องน้ำหนักผลิตภัณฑ์ระบุไว้ที่ 50 กิโลกรัม โปรดแก้ไขความไม่สอดคล้องนี้ และยืนยันแบบแปลนแพลตฟอร์ม ขอบเขตการทดสอบ การกำหนดค่า และเงื่อนไขการรับประกันก่อนสั่งซื้อ
คำตอบ: ชื่อแหล่งที่มาบ่งชี้ว่าผลิตภัณฑ์นี้เป็นแพลตฟอร์มการเคลื่อนที่แบบ 6 DOF แต่ไม่ได้ระบุช่วงการเคลื่อนที่ของแต่ละแกนหรือปริภูมิการทำงานรวม
คำตอบ: ความเร็วที่กำหนดไว้คือ 100 มิลลิเมตร/วินาที พร้อมเกลียวระยะ 10 มิลลิเมตร มอเตอร์กำลัง 0.4 กิโลวัตต์ และความเร็วมอเตอร์ 3000 รอบต่อนาที
คำตอบ: ข้อมูลแหล่งที่มาที่ให้มาไม่ได้ระบุความสามารถในการรับน้ำหนักบรรทุก ผู้ซื้อควรจัดเตรียมมวลน้ำหนักบรรทุก จุดศูนย์กลางมวล และโปรไฟล์การเคลื่อนที่เพื่อตรวจสอบการกำหนดค่า
คำตอบ: แหล่งที่มาบ่งชี้ว่าใช้วัสดุสแตนเลสในการสร้าง และระบุว่าสแตนเลสคือวัสดุสำหรับโครงตัวเครื่อง แต่ไม่ได้ระบุระดับการป้องกันสิ่งแวดล้อม
คำตอบ: โดยคำแนะนำ ควรยืนยันขอบเขตการเคลื่อนที่ การประสานงาน ระบบควบคุม ระบบตอบกลับ การติดตั้ง และข้อกำหนดด้านความปลอดภัย ส่วนประสิทธิภาพเชิงตัวเลขของแพลตฟอร์มควรอ้างอิงจากเอกสารเฉพาะการกำหนดค่า
 EN